GPIO 的 8 大模式
GPIO 的 8 大模式。
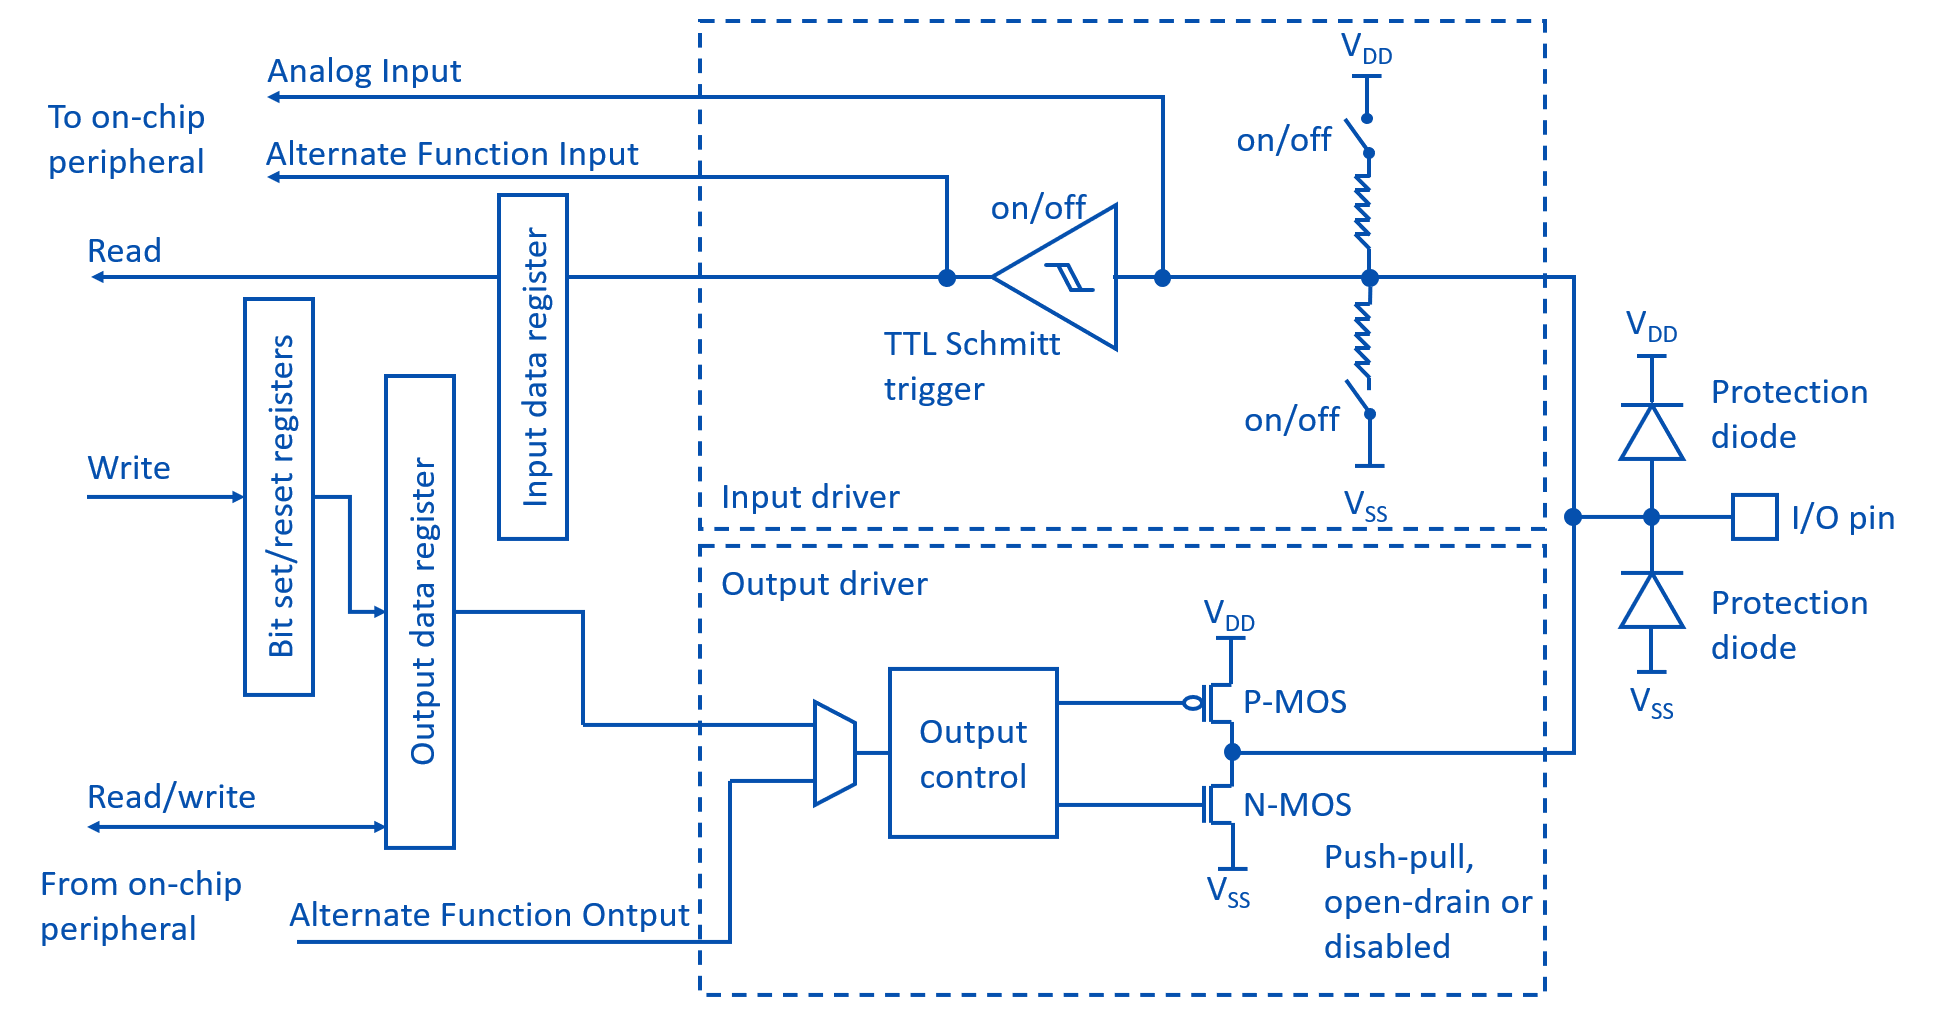
1. 保护二极管(Production diode)
上侧二极管(连接到 VDD) 当输入电压高于 VDD 时,该二极管导通,将多余的电流导向电源,防止高压损坏内部电路。
下侧二极管(连接到 VSS/GND) 当输入电压低于 VSS(地)时,该二极管导通,将负电压钳位到地电平,防止负压冲击内部器件。
这两个二极管共同作用,为模拟或数字输入引脚提供 ESD 保护 和 电压钳位,确保输入信号在安全范围内。
但此结构只能抵御一瞬间的电压波动,若较长时间将较高的电压接入 I/O 口依旧会损坏芯片。
1.ESD(Electrostatic Discharge) 保护的全称是静电放电保护,它的目的是保护精密的集成电路芯片免受静电的破坏。 2.钳位电路的作用是:当输入电压试图超出规定的最大值或最小值时,它会立即动作,形成一个低阻抗通路,将多余的电压“泄放”掉或“吸收”掉,从而保护后级的精密电路。
2. GPIO 的 8 大模式
输入
- 输入浮空(Input floating)
- 输入上拉(Input pull-up)
- 输入下拉(Input-pull-down)
- 模拟输入(Analog)
输出
- 开漏输出(Output open-drain)
- 推挽输出(Output push-pull)
- 推挽复用输出(Alternate function push-pull)
- 开漏复用输出(Alternate function open-drain)
3. 推挽输出(Output push-pull)
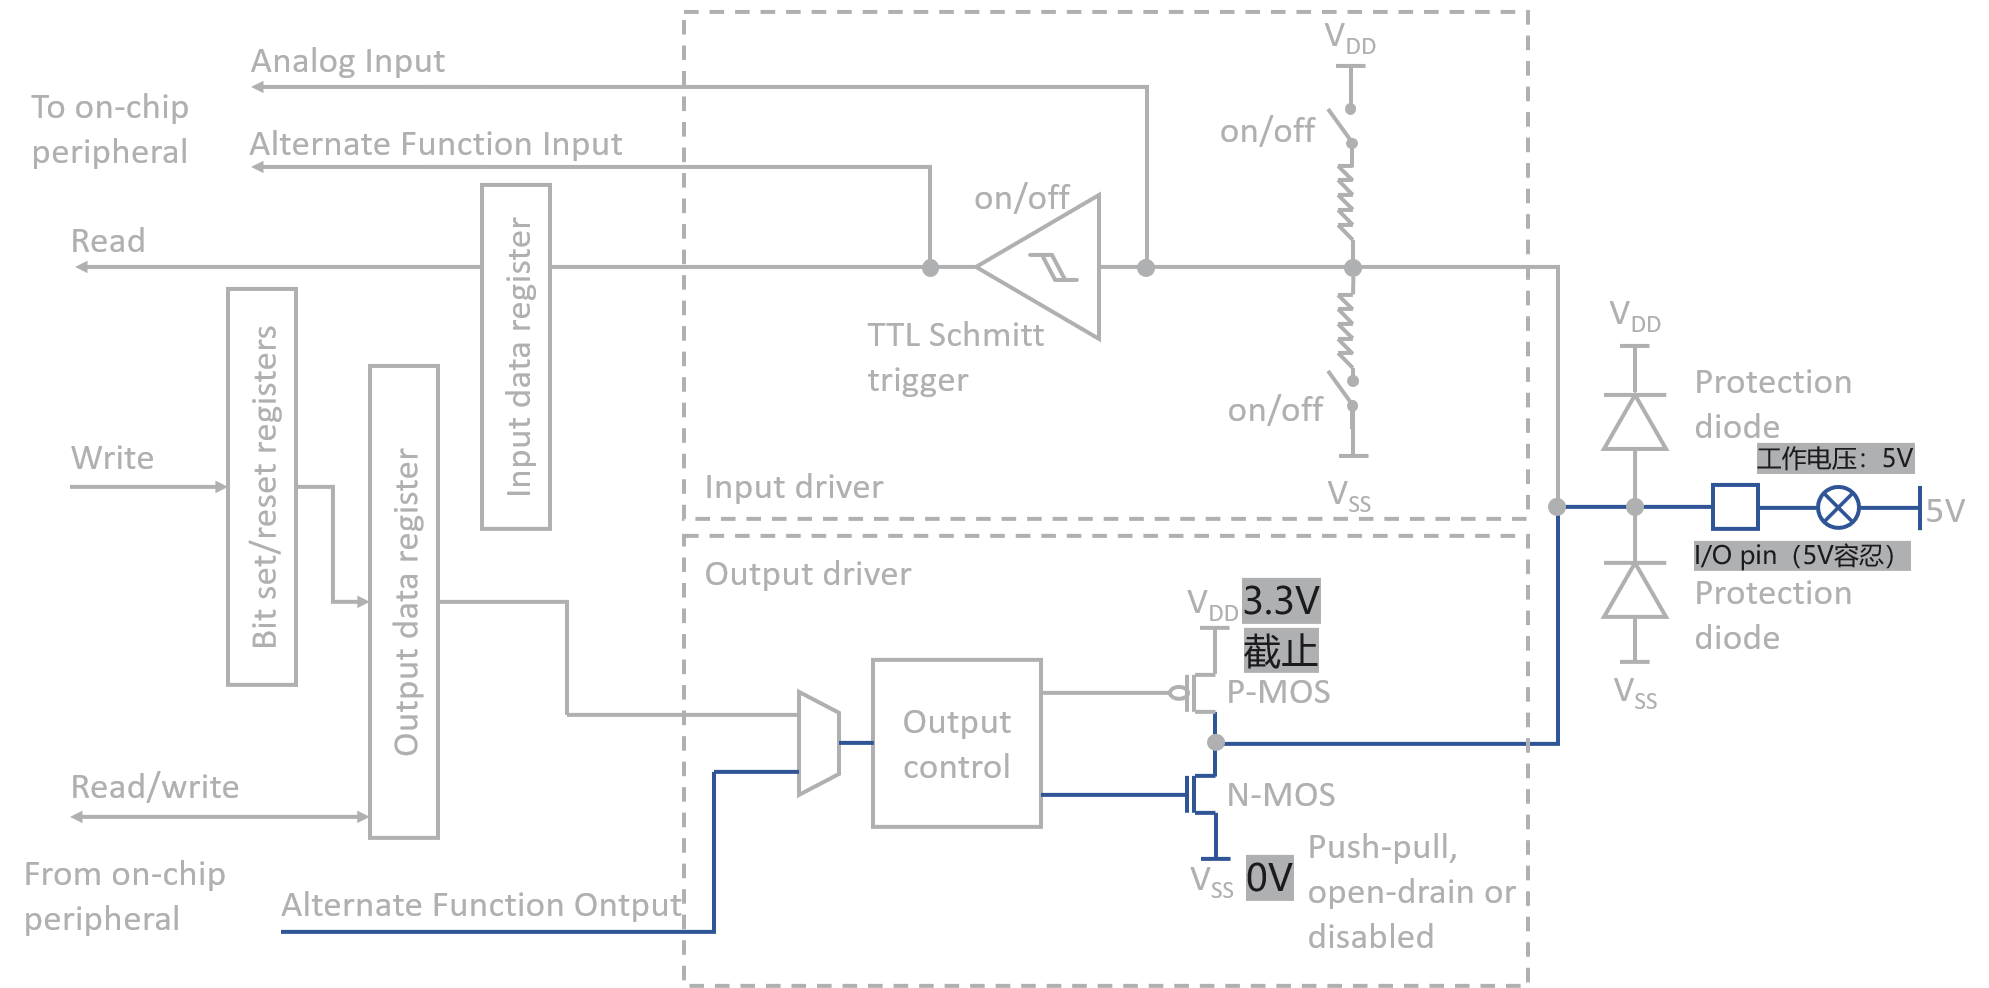
推挽输出的核心思想是使用一对互补的开关(上方的P-MOS管和下方的N-MOS管),像一个推挽式开关一样工作。在任何时刻,只有一个晶体管导通,另一个则截止。这使得输出端可以直接被强制拉到高电平(VDD)或低电平(VSS),从而提供强大的驱动能力和快速的开关速度。
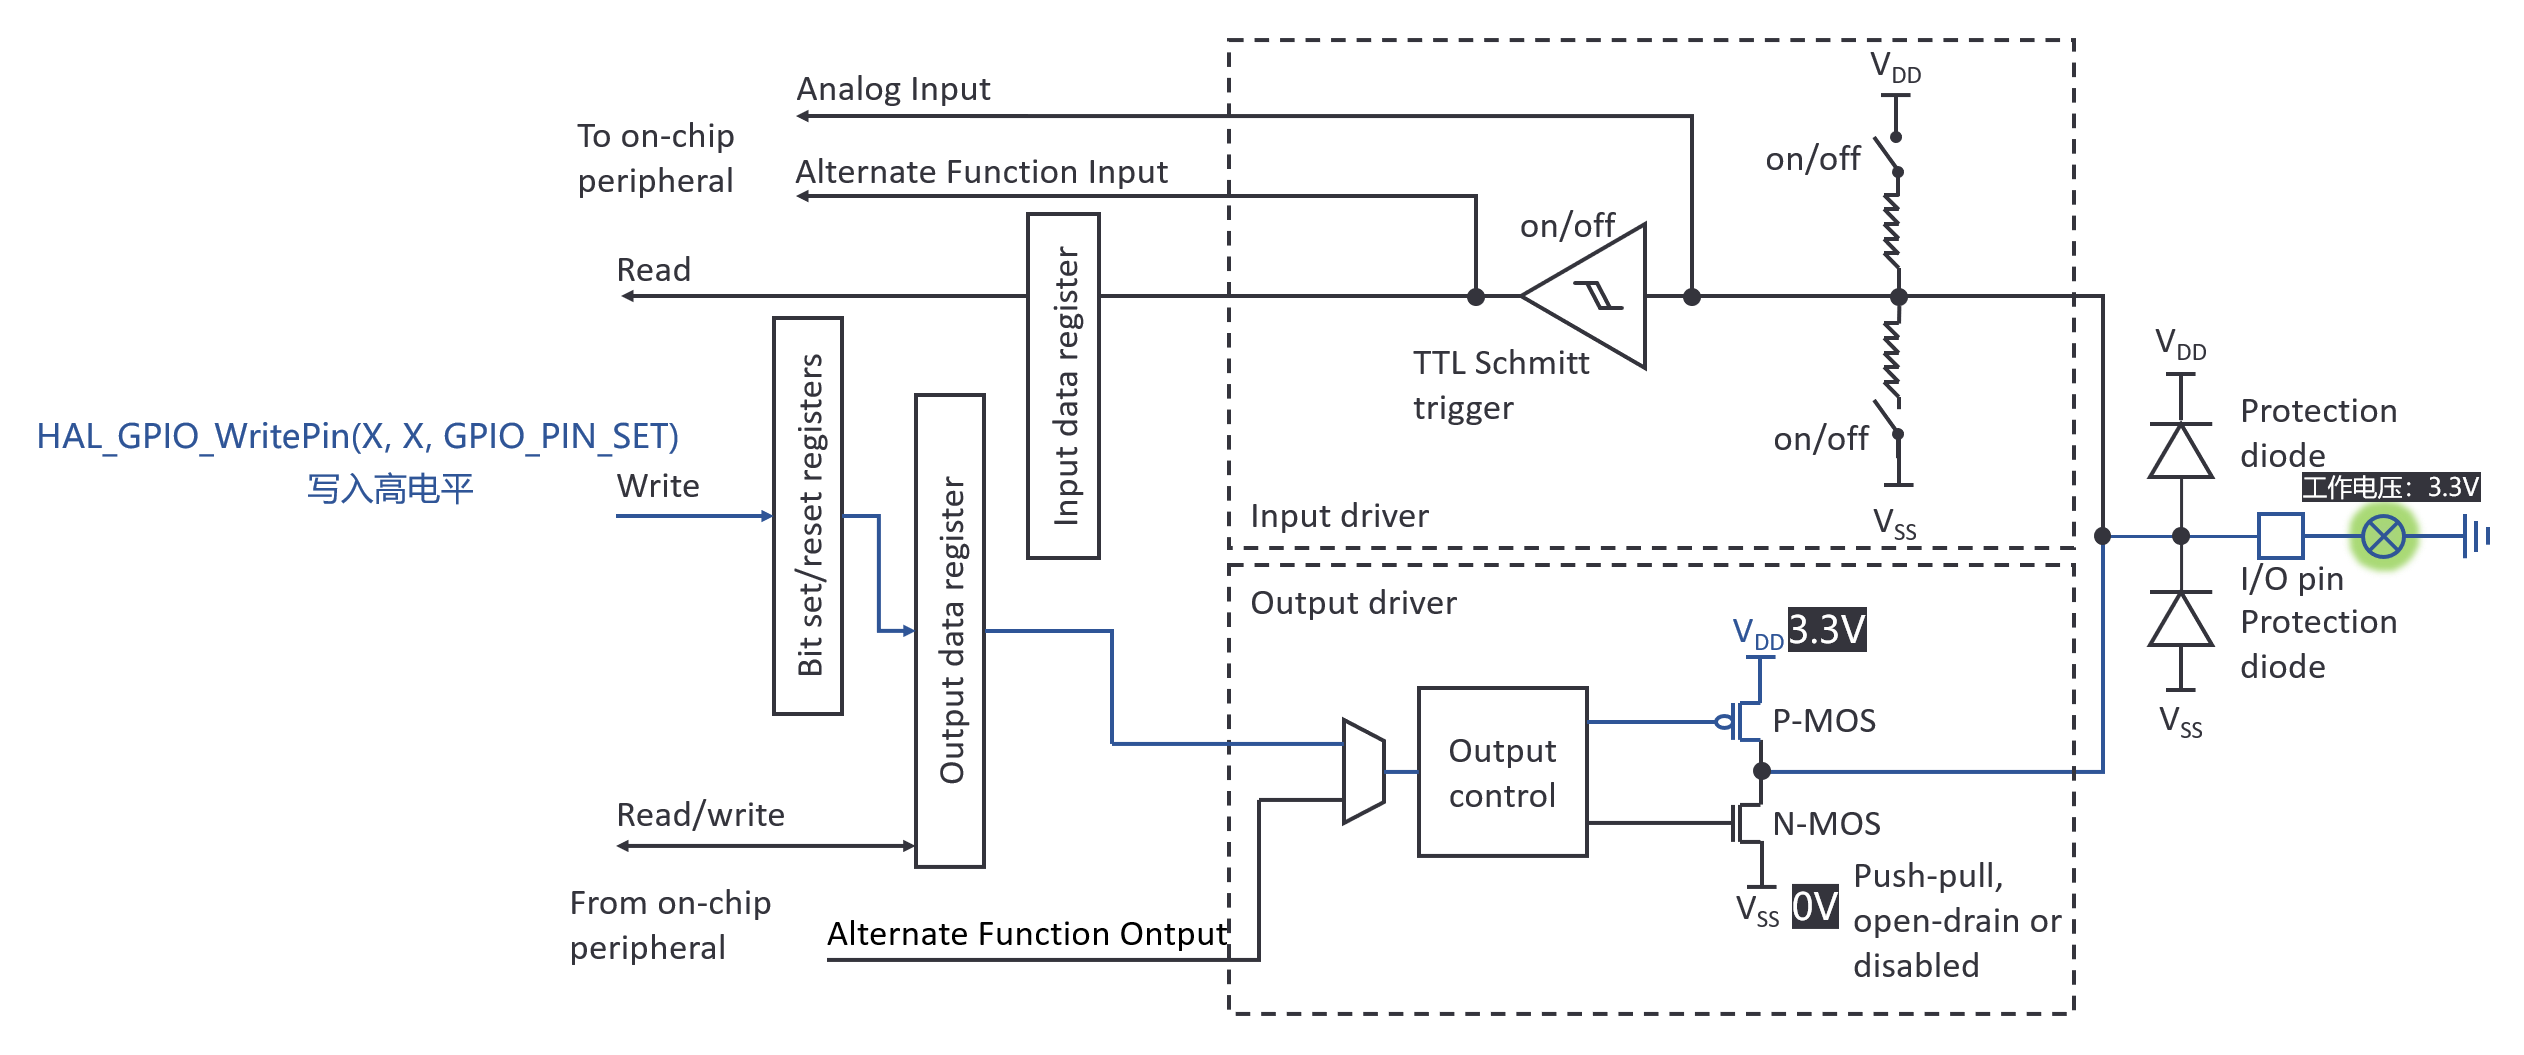
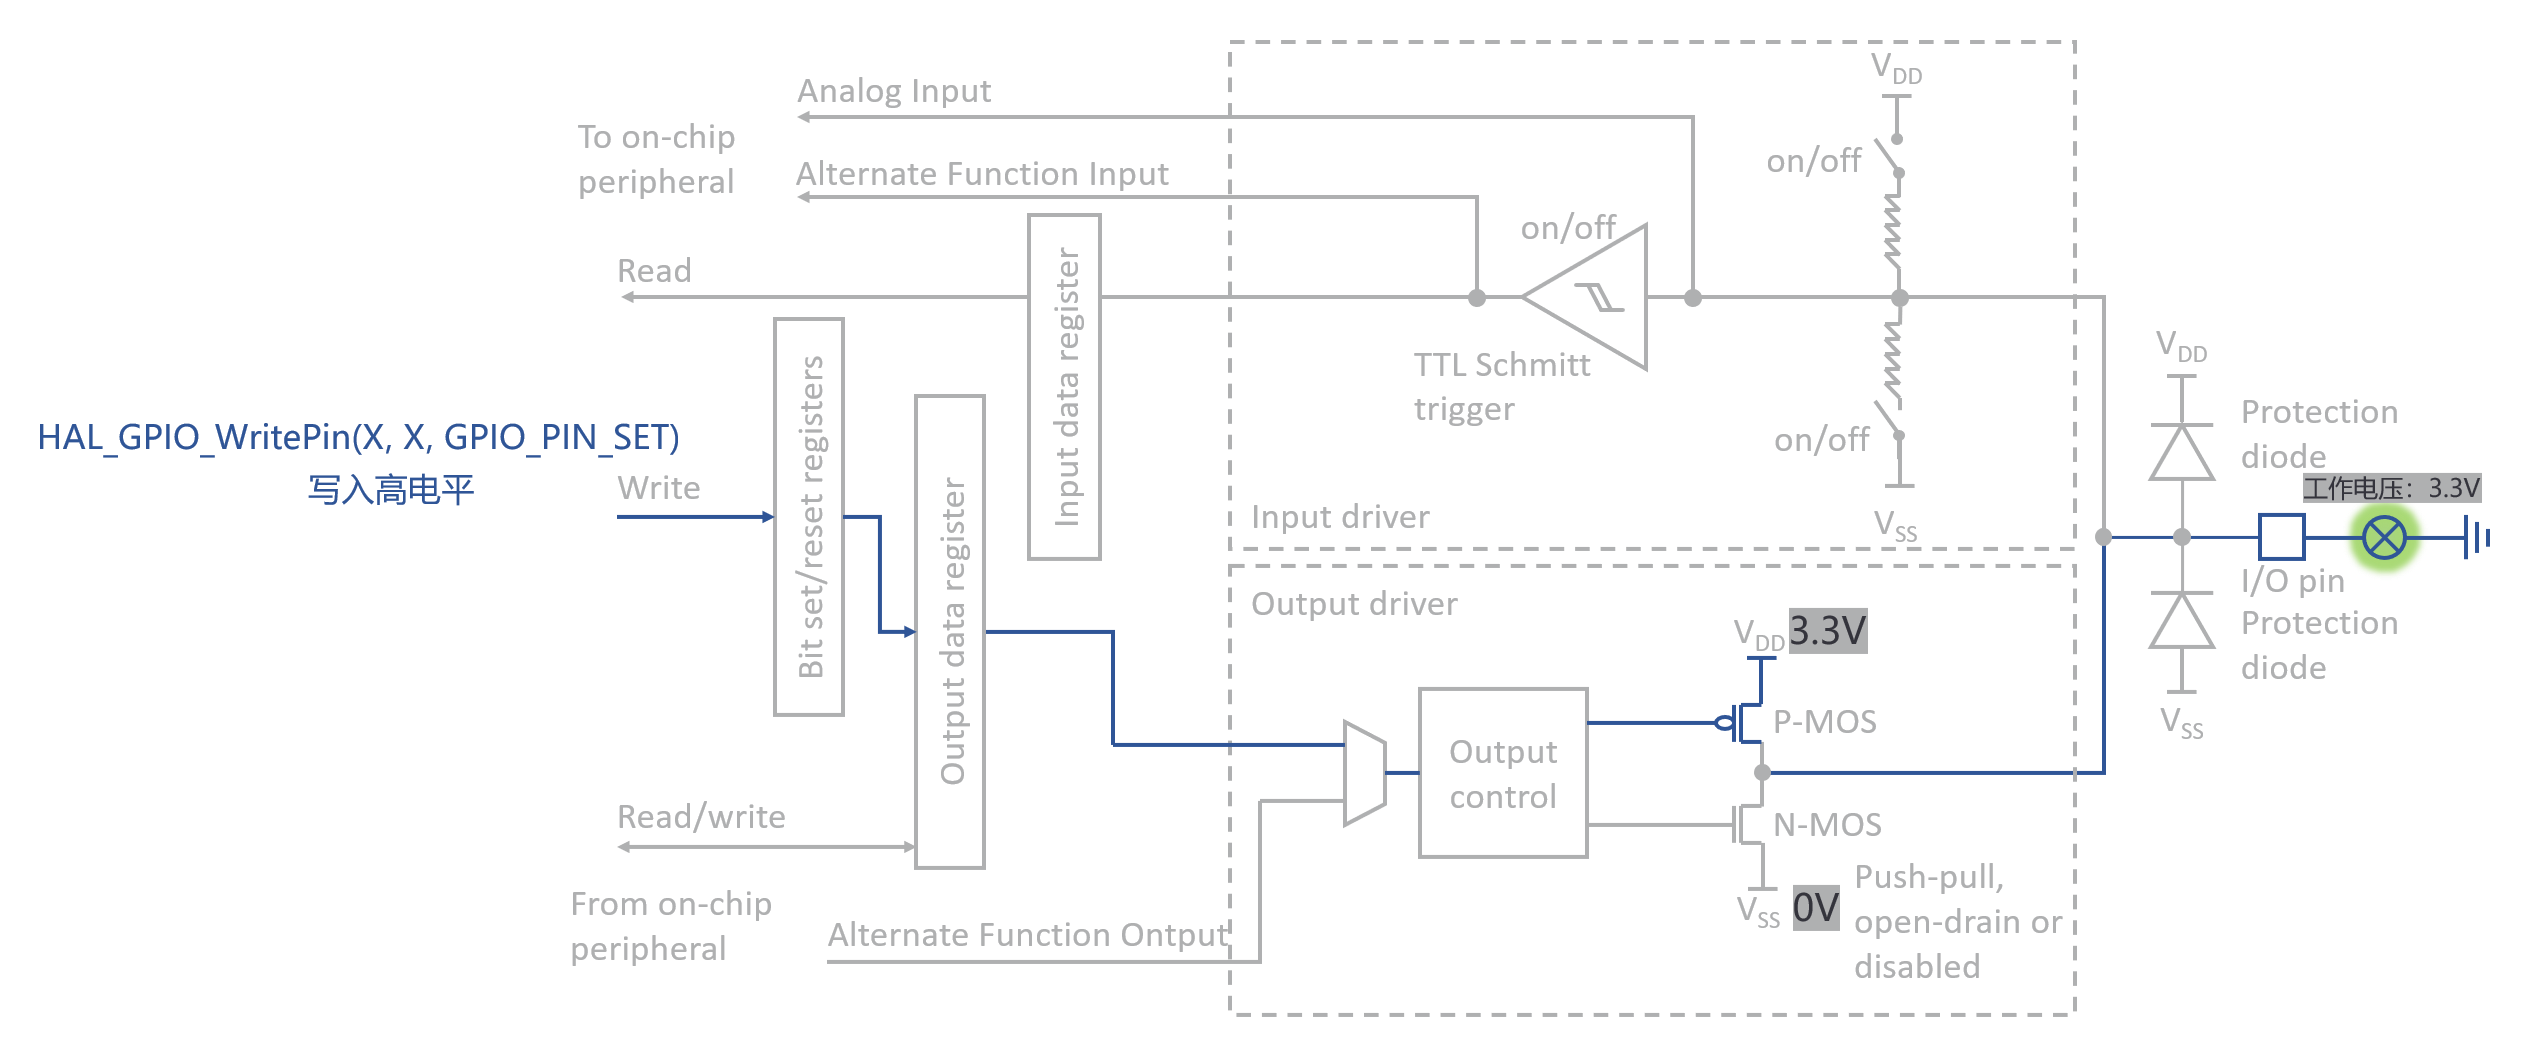
使用HAL_GPIO_WritePin(X, X, GPIO_PIN_SET)控制 I/O 口输出高电平。HAL_GPIO_WritePin(X, X, GPIO_PIN_SET)
3.1 输出高电平
- 控制信号:”Output control“ 逻辑会给出一个使 P-MOS导通、N-MOS截止 的信号。
- P-MOS管:导通,相当于一个闭合的开关。它将输出端与 VDD 电源连接起来。
- N-MOS管:截止,相当于一个断开的开关,与地隔离。
- 结果:输出引脚被 主动“推” 到高电平(接近VDD),能够向外部的负载提供电流。
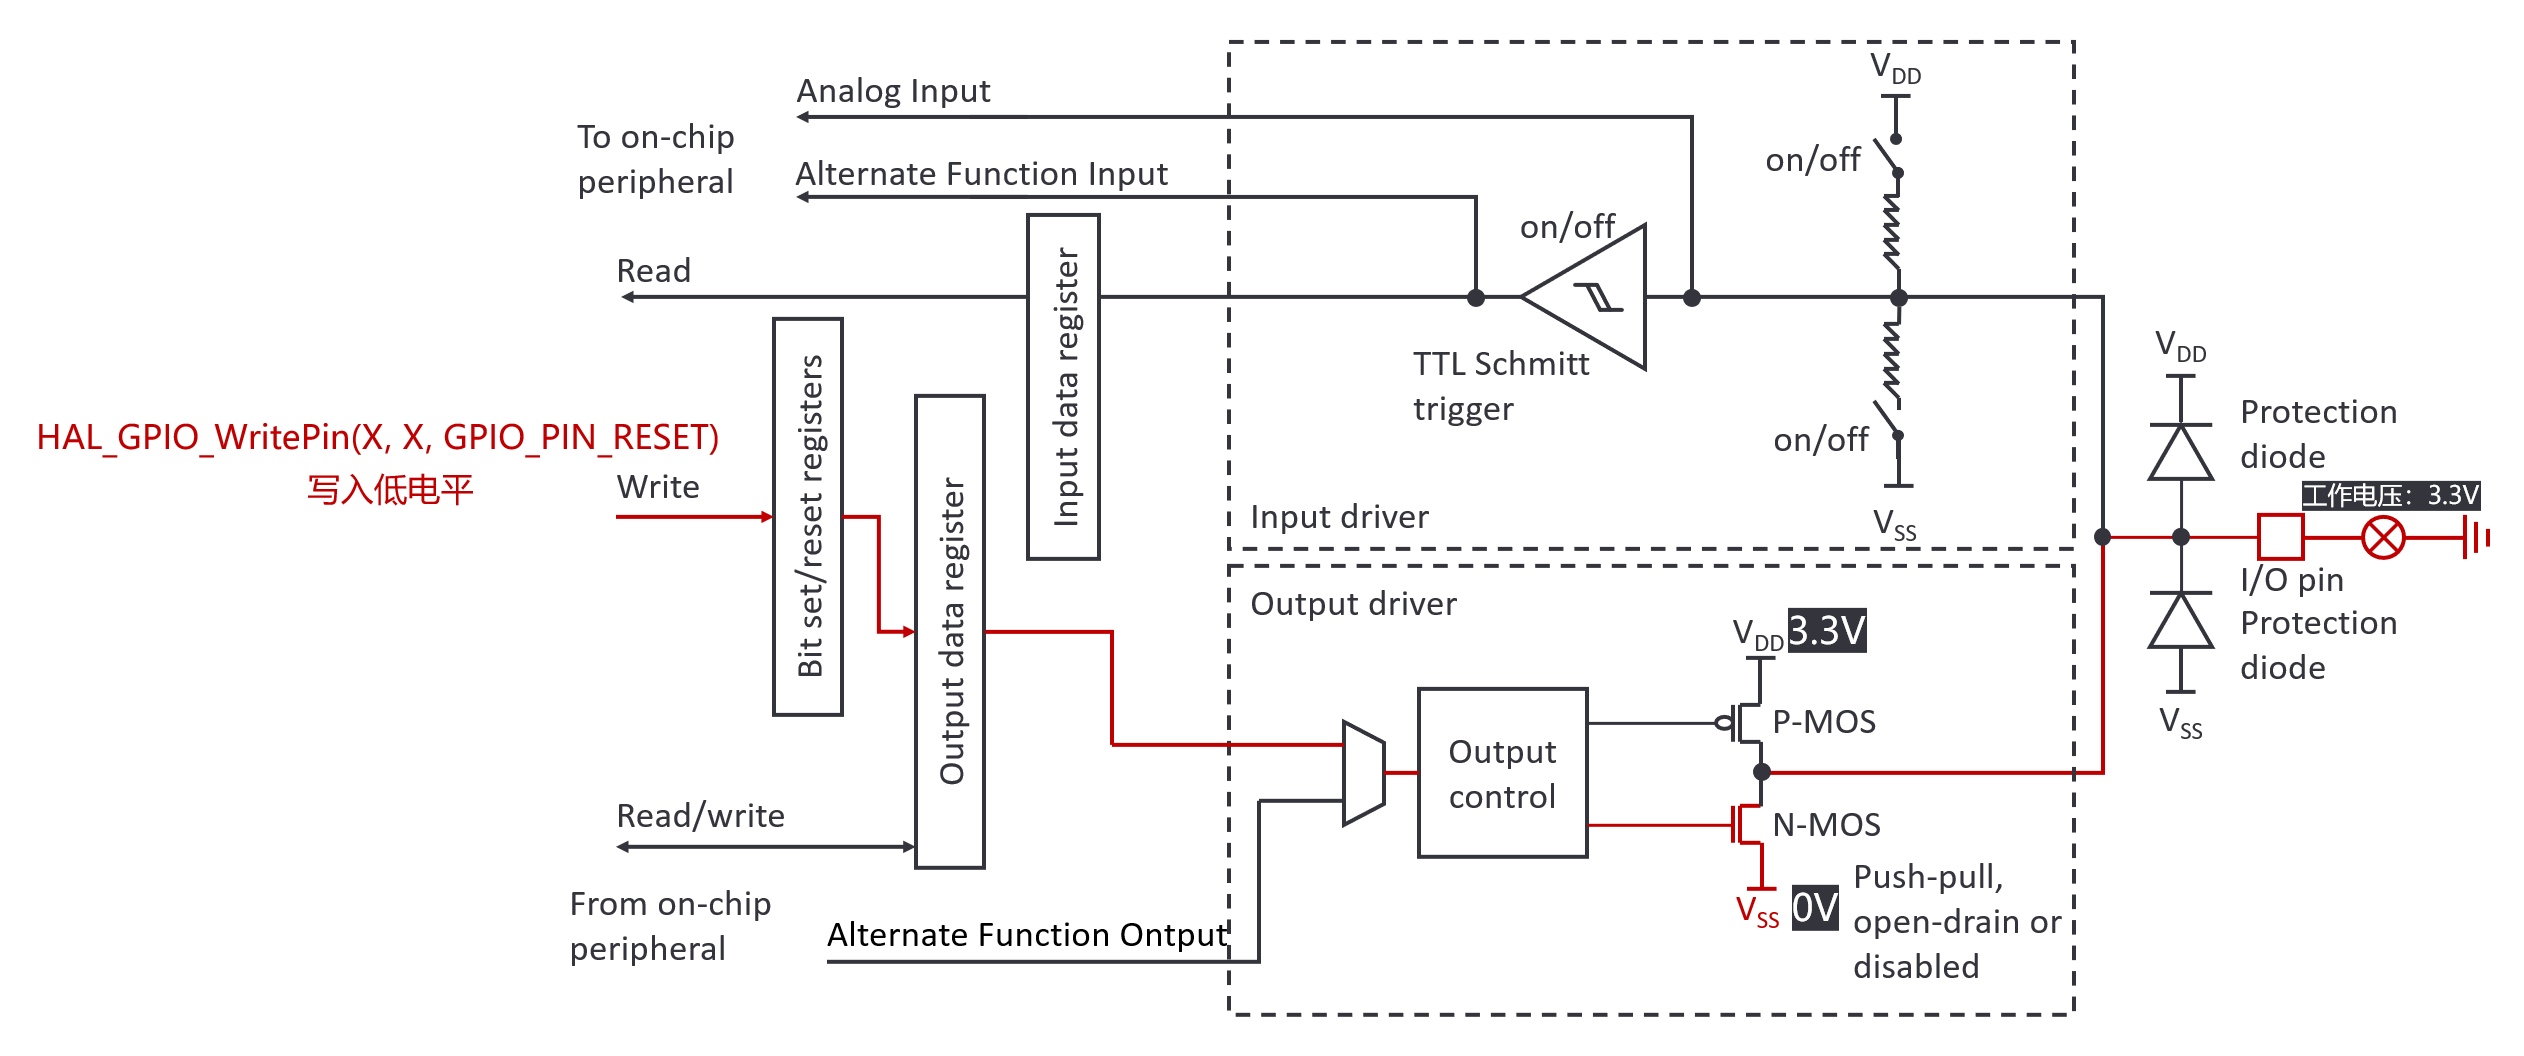
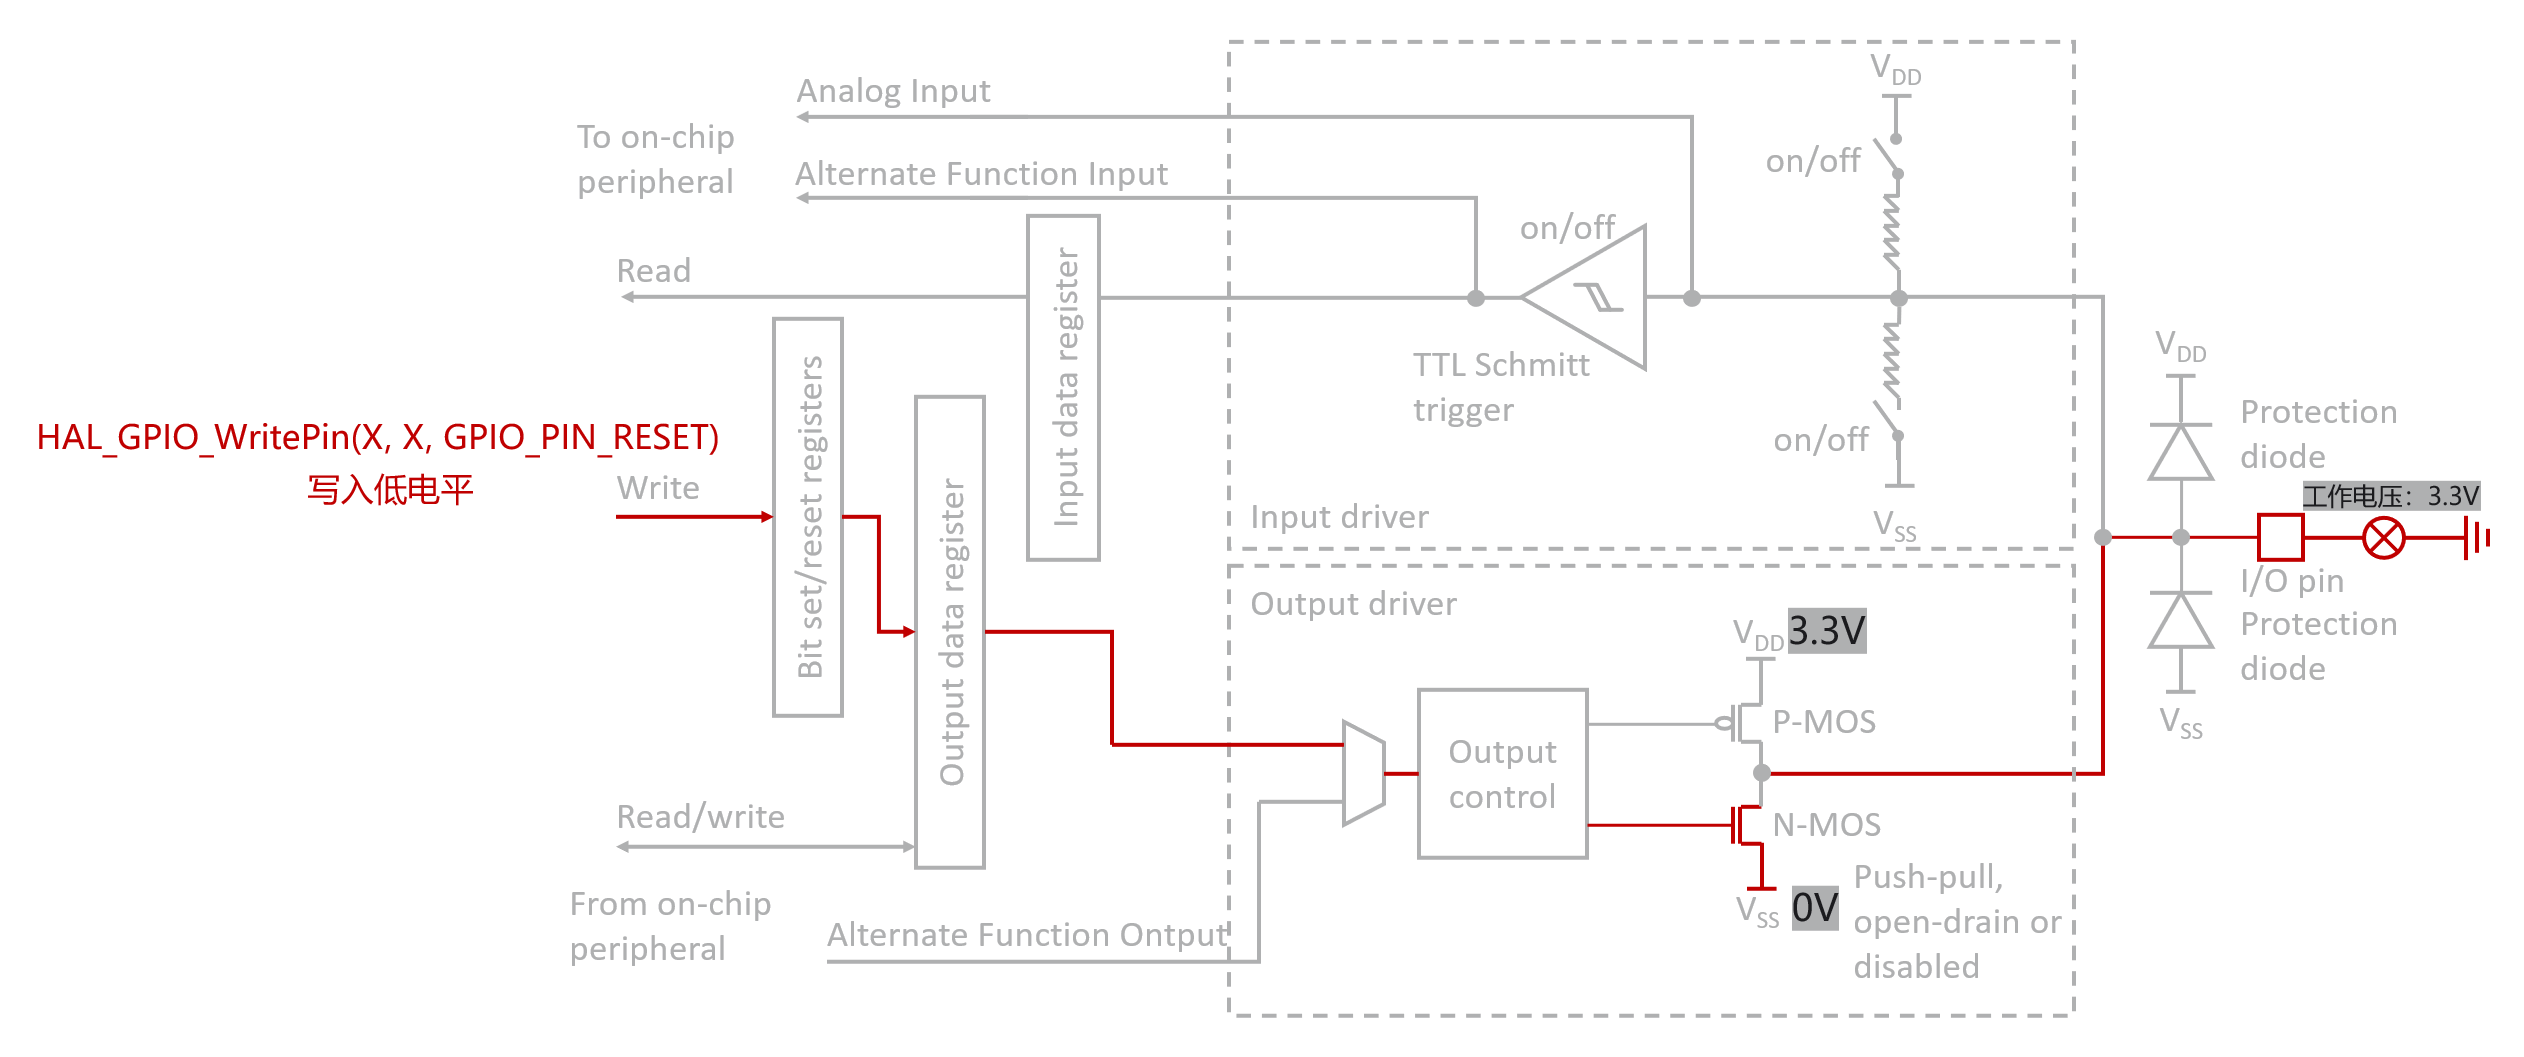
3.2 输出低电平
- 控制信号:”Output control“ 逻辑会给出一个使 P-MOS截止、N-MOS导通 的信号。
- P-MOS管:截止,相当于一个断开的开关,与电源隔离。
- N-MOS管:导通,相当于一个闭合的开关。它将输出端与 VSS 连接起来。
- 结果:输出引脚被 主动“拉” 到低电平(接近VSS),能够从外部的负载吸收电流。
3.3 关键特点与优势
- 低阻抗输出:无论在输出高电平还是低电平时,输出端都通过一个低电阻的MOS管直接连接到电源或地。这带来了两大好处:
- 强大的驱动能力:可以驱动较大的电流负载(例如点亮LED、驱动继电器等)。
- 快速的边沿速度:由于输出阻抗低,可以快速地对连接的电容器件(如导线寄生电容)进行充放电,使得电压上升和下降的波形非常陡峭,适合高速数字信号。
- 无悬空状态:推挽输出在任何时刻都有一个确定的电平(高或低),不存在高阻抗状态。这可以有效防止因输入端悬空而引入的噪声干扰。
推挽输出虽然性能强大,但确实存在一些固有的缺点,而这些缺点恰恰就是开漏输出存在的理由。
3.4 推挽输出结构的缺点
无法兼容不同电压域 问题:推挽输出的高电平电压固定为芯片本身的VDD。如果芯片工作在3.3V,其输出高电平就是3.3V。它无法与一个需要5V逻辑高电平的设备直接通信。 原因:上方的P-MOS管只能将输出拉到自身的VDD,无法产生一个高于VDD的电压。
- 不能“线与”连接 问题:多个推挽输出引脚绝对不能直接连接在一起并试图输出不同的电平。 原因:如果一个输出试图驱动高电平(P-MOS导通,连接到VDD),而另一个输出试图驱动低电平(N-MOS导通,连接到GND),就会在电源(VDD)和地(GND)之间形成一个低阻抗路径,导致巨大的短路电流。这个电流足以损坏芯片。 图解:想象两个推挽输出直接相连:
- 输出 A:
P-MOS ON-> 连接到 VDD - 输出 B:
N-MOS ON-> 连接到 GND - 结果:
VDD→P-MOS→ (连接点) →N-MOS→GND,形成电源到地的短路。
- 输出 A:
- 总线冲突风险
- 在双向数据总线(如I2C、单总线)上,如果多个设备都使用推挽输出,当一台设备正在输出而另一台设备意外启动输出时,极易发生上述的短路情况,导致系统故障。
4. 开漏输出(Output open-drain)
开漏输出只有下拉的N-MOS管,而没有上拉的P-MOS管。
4.1 开漏输出工作原理
输出低电平:N-MOS导通,将输出线主动拉低到GND。 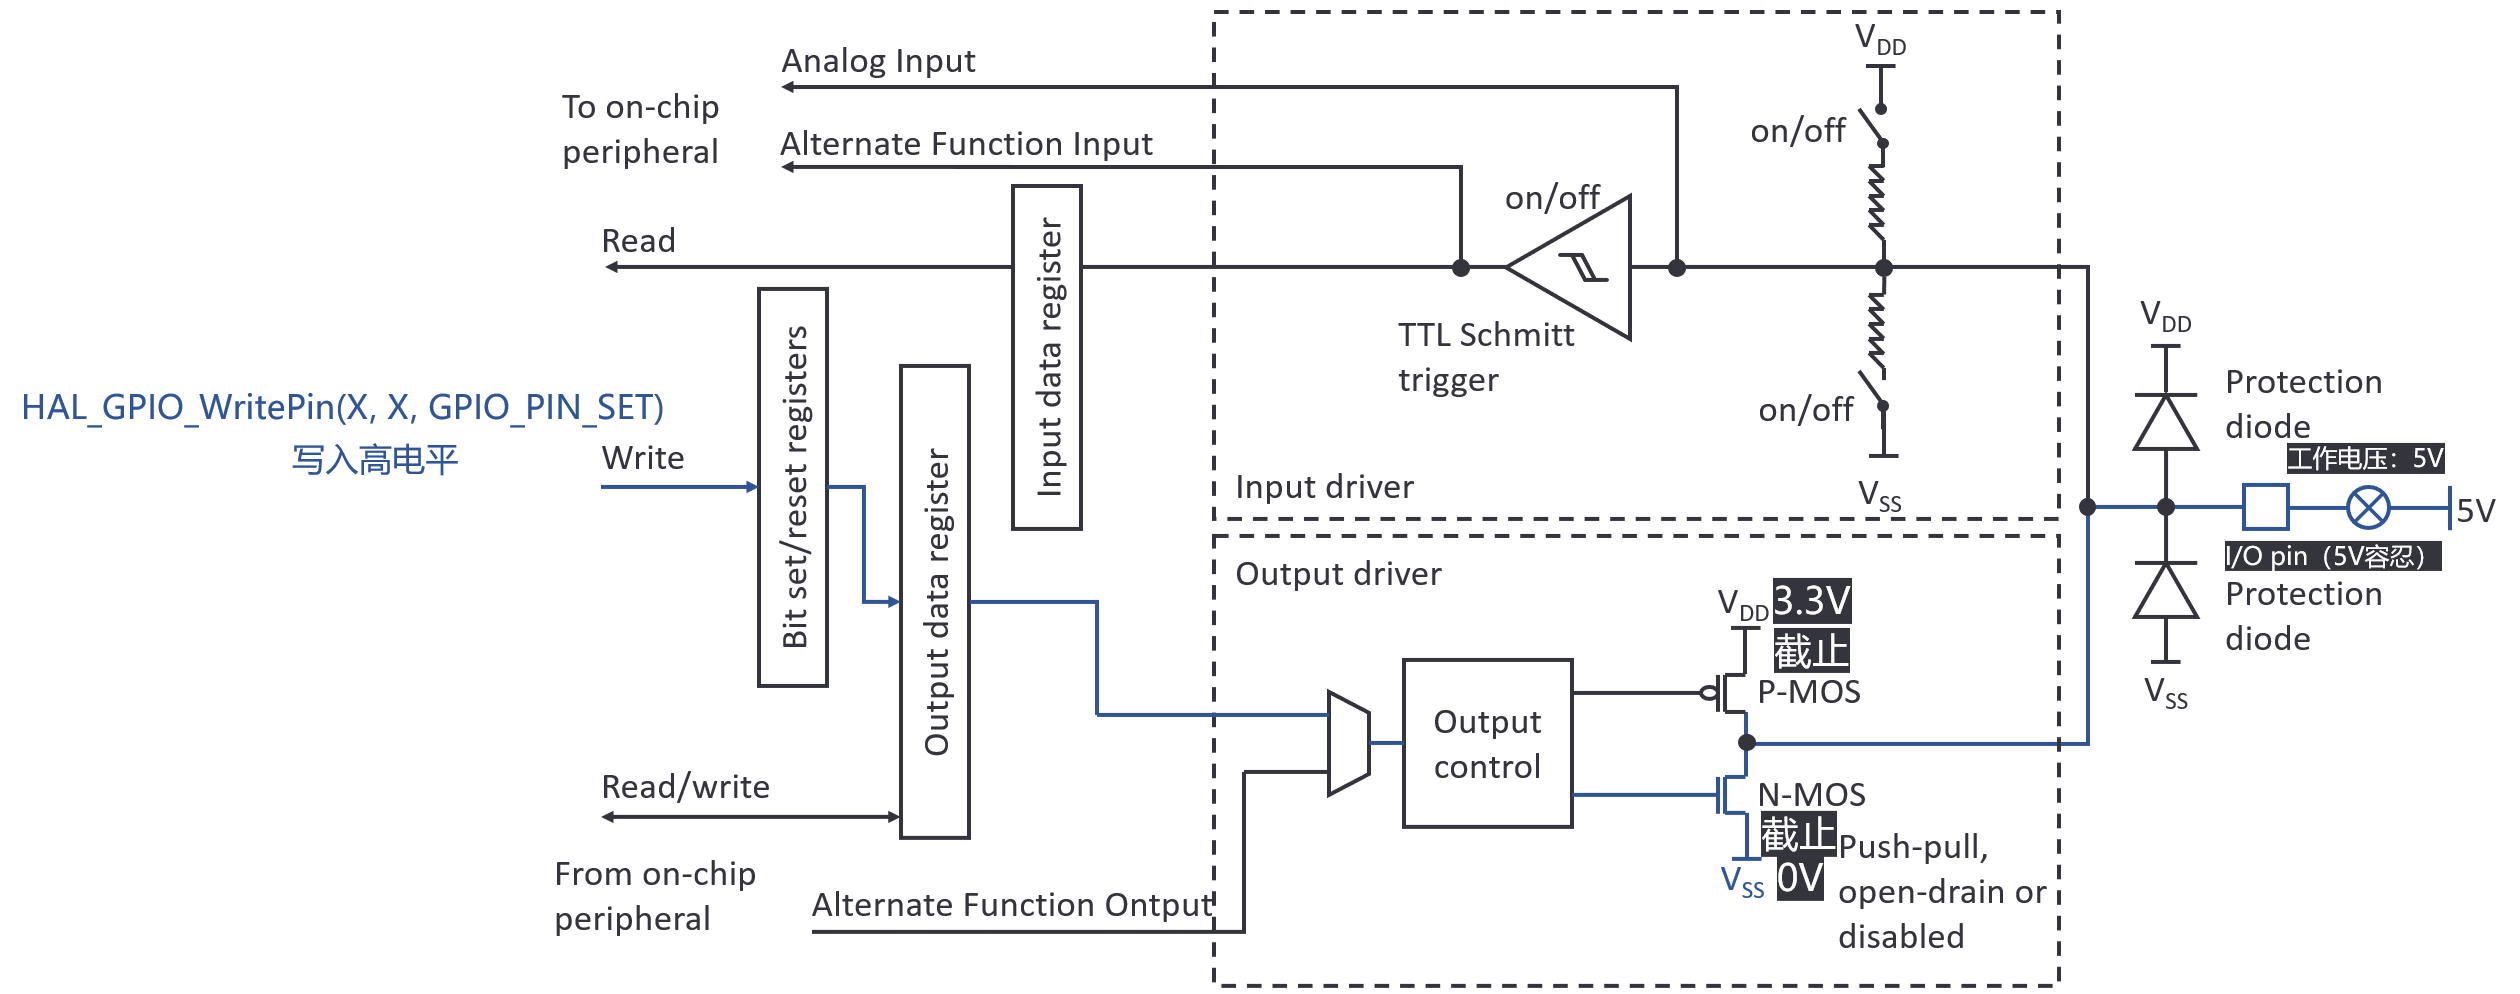
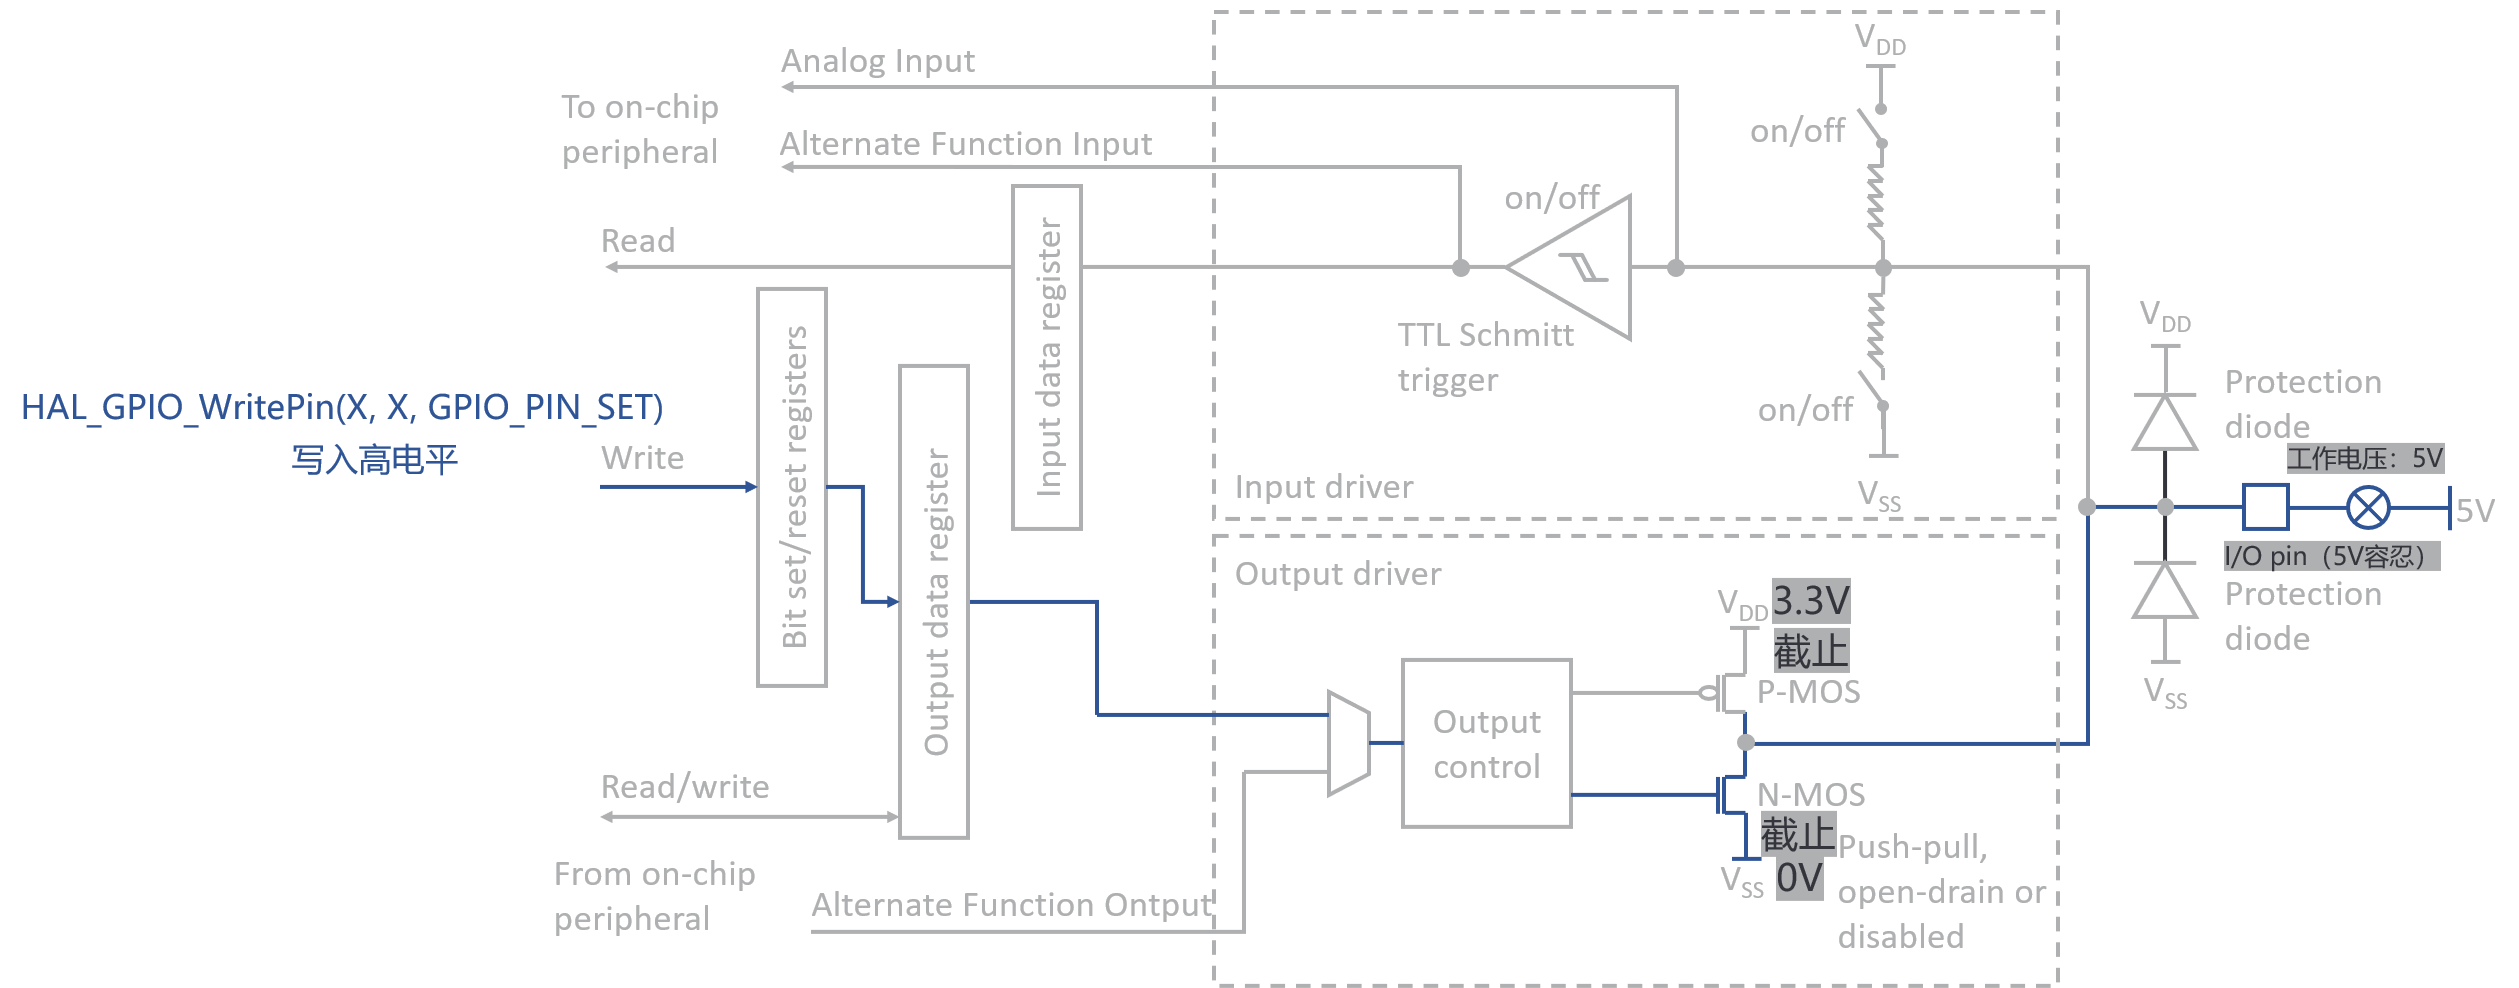
输出高电平:N-MOS截止,输出端处于高阻态(悬空)。此时,输出电平由外部电路决定。 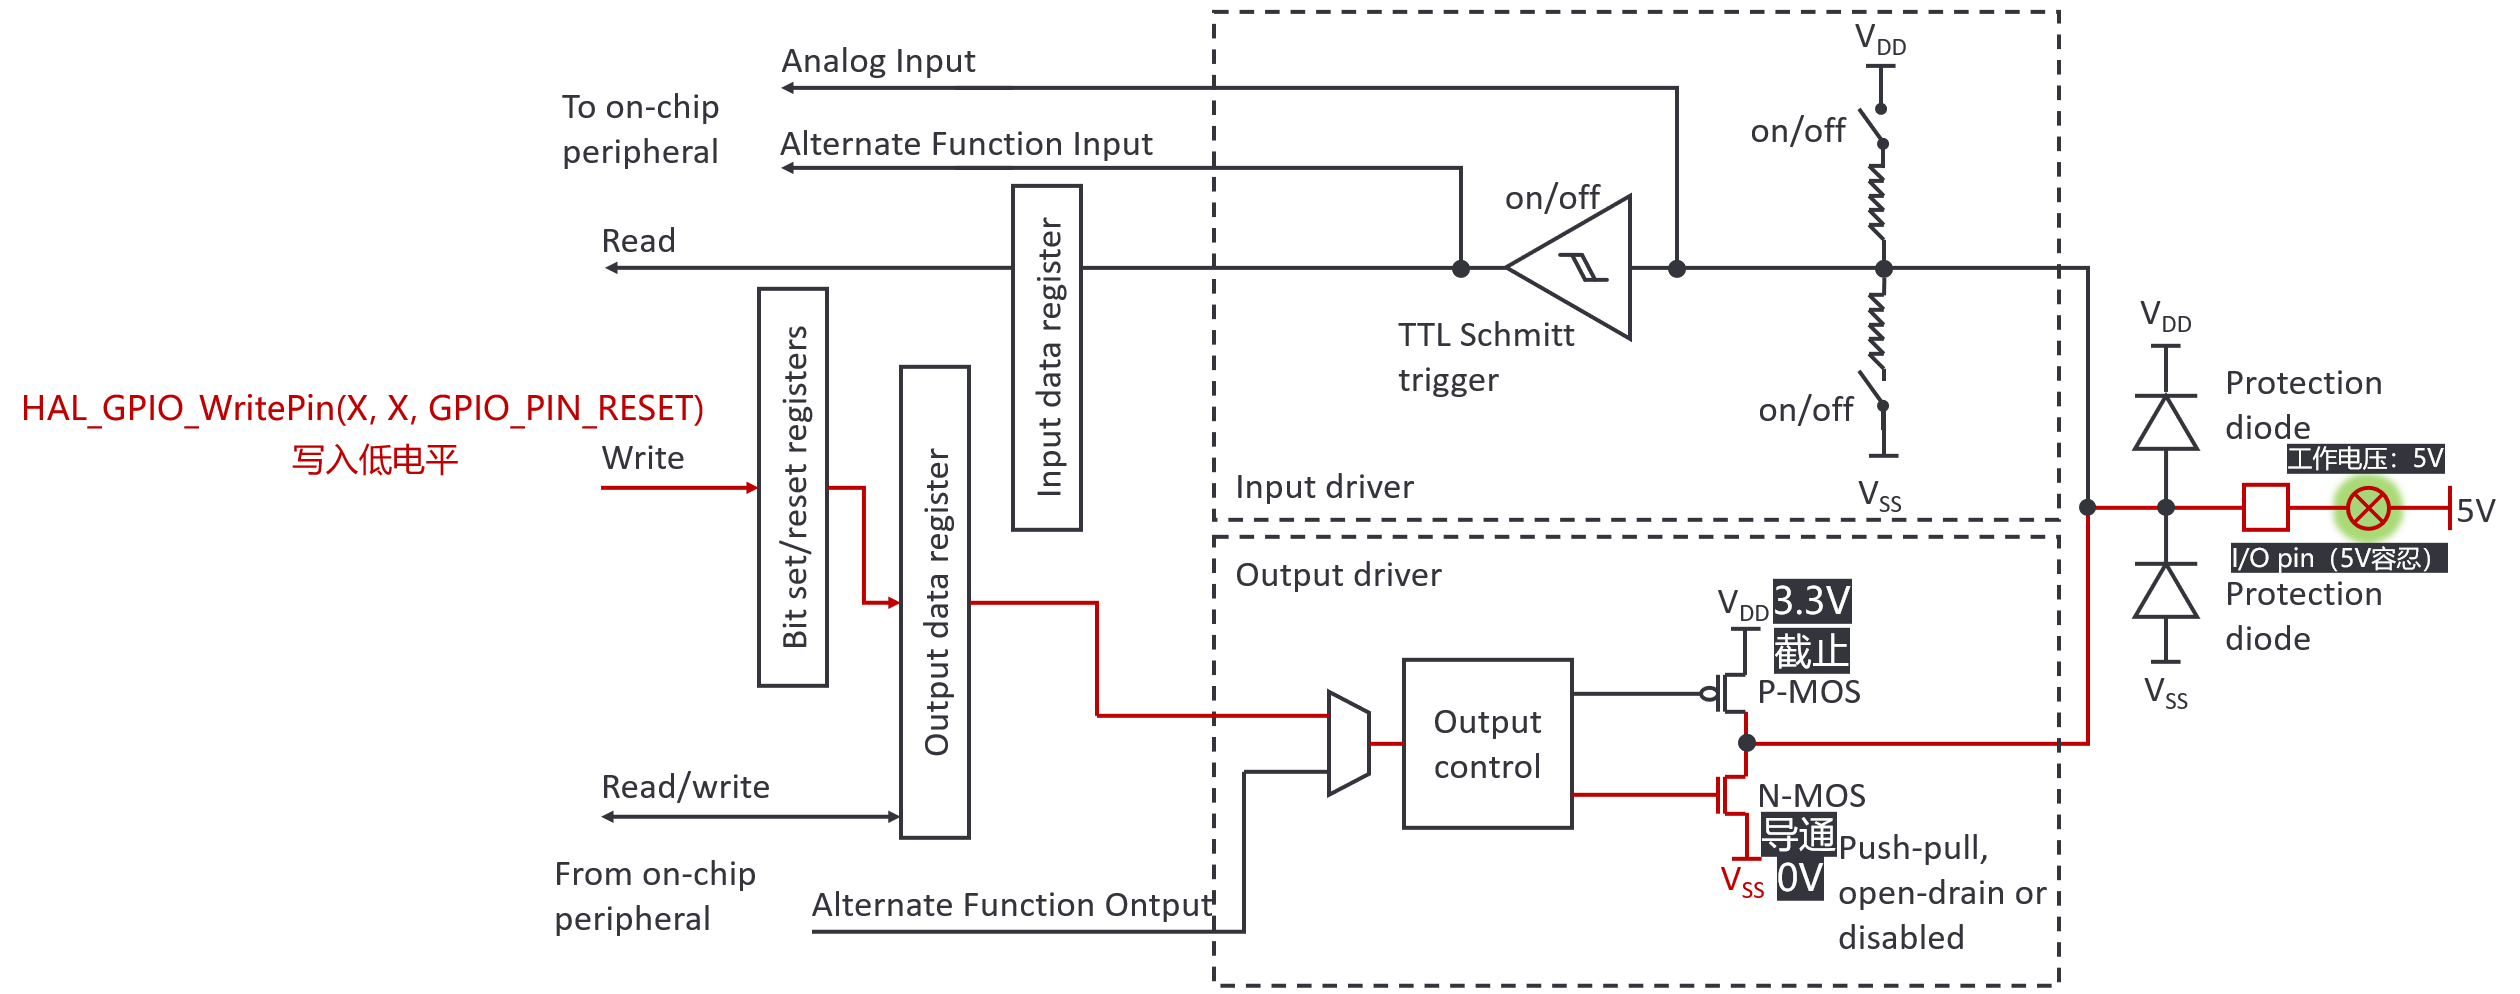
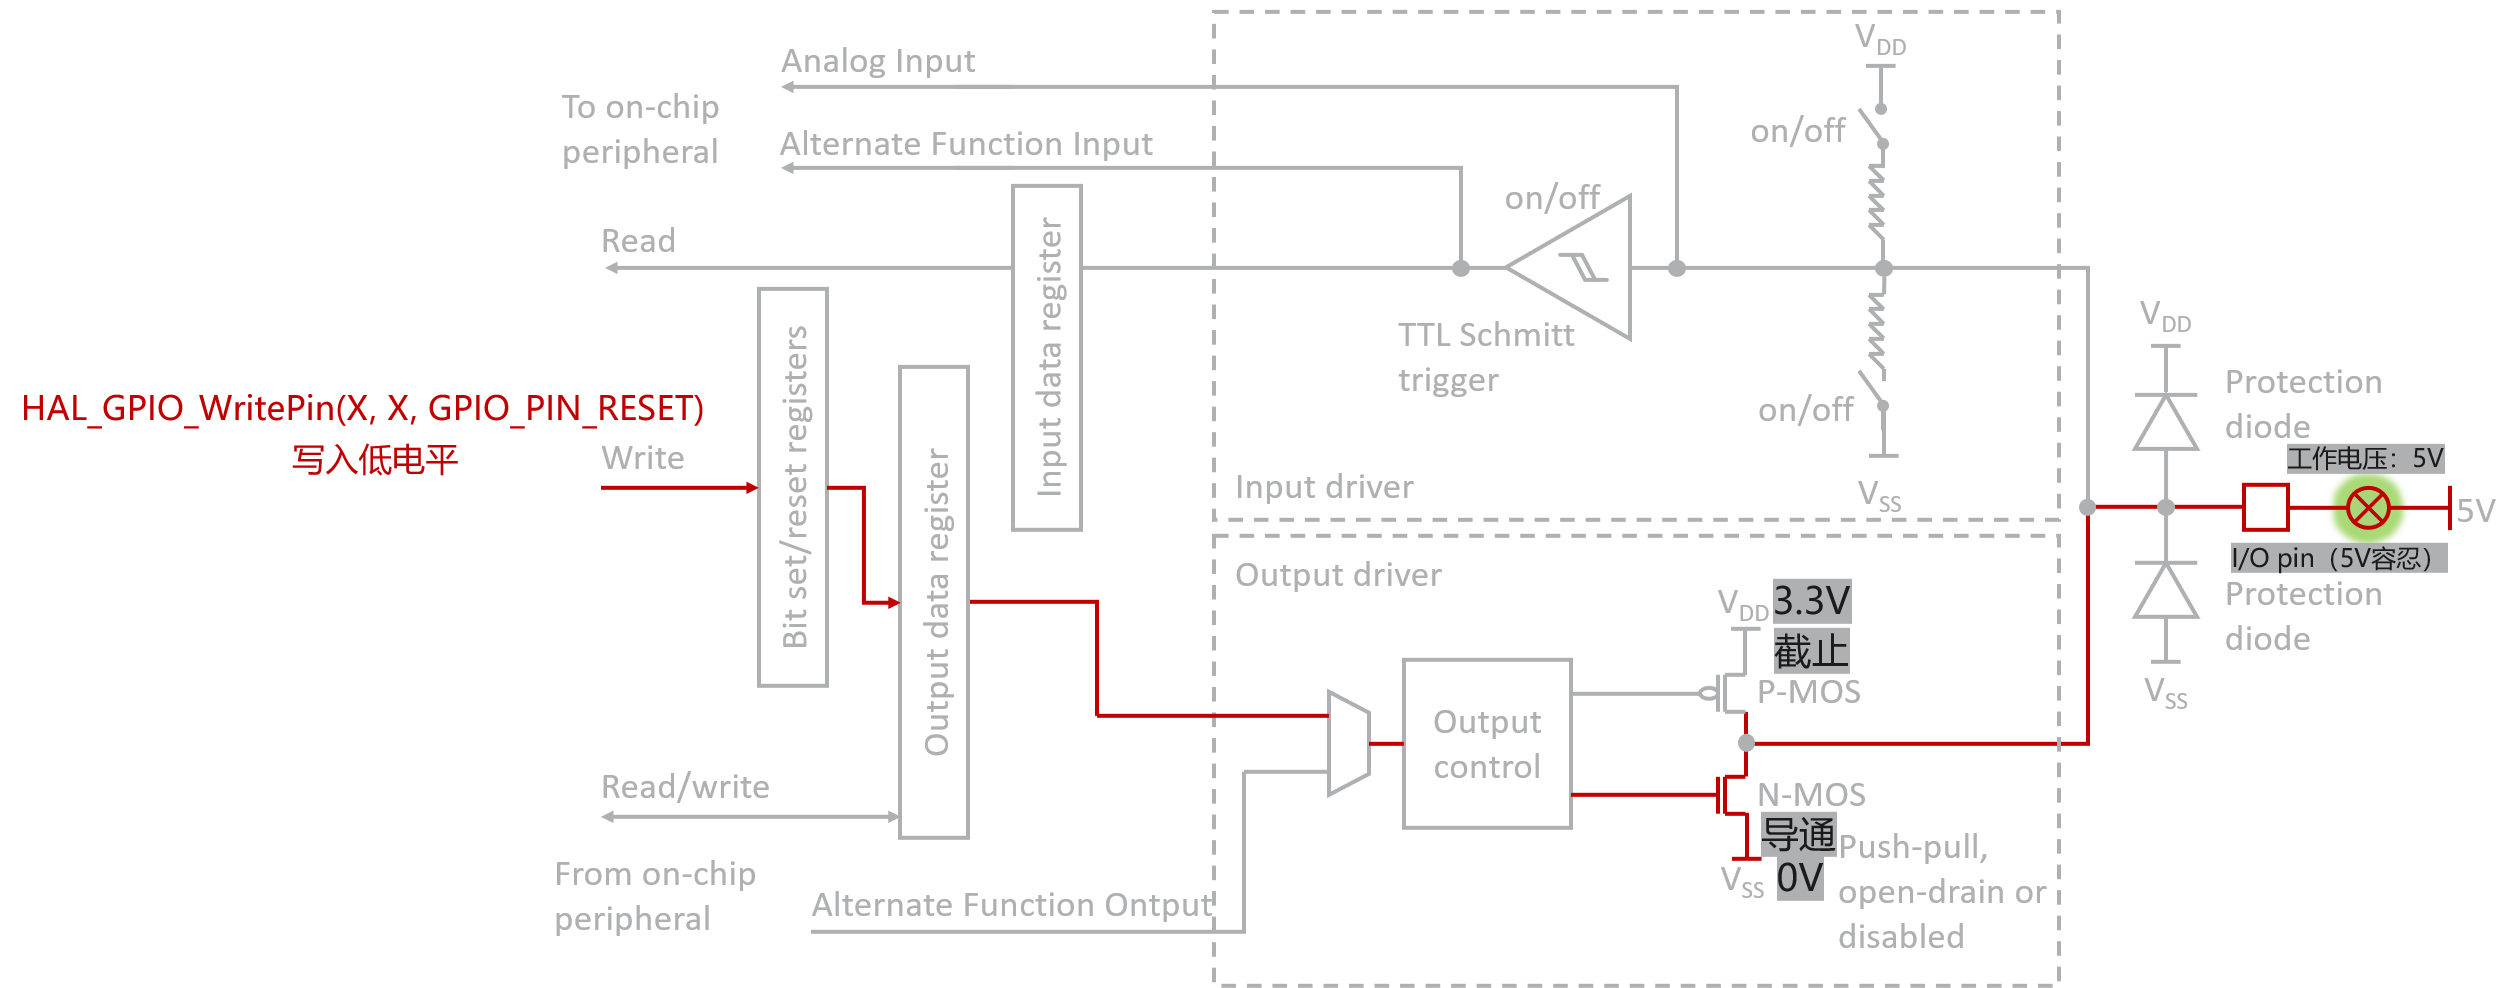
开漏输出就像一个只能“关水”和“放水”的水龙头,但不能“造水”。 输出低电平 = 放水 打开阀门,把管子里的水(电压)放掉,水位(电压)降到零。
输出高电平 = 关水 只是关上阀门,停止放水。管子里的水从哪来?它自己不管! 必须外接一个“供水系统”(上拉电阻+外部电源)来给管子注水,水位(电压)才能升上去。
为什么要这么设计?
因为它安全灵活。多个这样的“水龙头”可以接到同一根管子上,不会冲突。而且你可以接一个高压“供水系统”,轻松输出比芯片自身电压还高的信号。
4.2 开漏输出的优势(对应推挽的缺点)
- 支持“线与”功能
- 原理:多个开漏输出可以直接连接在一条线上(常称为“总线”)。每个输出只能主动将总线拉低,或者释放它(变为高阻态)。总线的高电平由一个共用的上拉电阻来建立。
- 好处:任何一個输出都可以通过拉低总线来代表一个信号(例如“0”),而只有当所有输出都释放时,总线才被上拉电阻置为高电平(代表“1”)。这在协议中非常有用,例如用于仲裁(多个设备谁先拉低谁赢)或中断请求(任何设备拉低线都表示有中断)。
- 轻松实现电平转换
- 原理:由于输出高电平时引脚是悬空的,输出的实际高电平完全由外部上拉电阻所连接的电压(
VDD_EXT)决定。 - 好处:你可以将上拉电阻接到一个5V的电源上。那么,当输出释放时,总线电平就是5V。这样,一个工作在3.3V的芯片可以轻松地与一个需要5V输入信号的设备通信,完美解决了不同电压域器件互连的问题,且成本极低。
- 原理:由于输出高电平时引脚是悬空的,输出的实际高电平完全由外部上拉电阻所连接的电压(
- 减少短路风险
- 在总线应用中,即使两个开漏输出同时操作(一个拉低,一个试图释放),也不会形成短路路径,因为释放的一方只是断开连接,不存在将线驱动到高电平的P-MOS管。
5. 推挽输出与开漏输出对比
开漏输出 牺牲了性能(尤其是上升沿速度和驱动强度),换来了总线功能、电平转换能力和安全性。在像 I2C、单总线(1-Wire)、SMBus 等通信协议中,开漏输出是必需且不可或缺的。
5.1 输出高电平
| 特性 | 推挽输出 | 开漏输出 |
|---|---|---|
| 工作原理 | 主动驱动。上方的P-MOS管导通,像“推”一样,将输出端直接连接到芯片的VDD电源上。 | 被动释放。下方的N-MOS管截止,输出端悬空。 |
| 电流方向 | 芯片主动向外输出电流。 | 芯片不输出电流,输出引脚呈高阻态。 |
| 最终电压 | 固定为芯片的自身VDD(如3.3V)。 | 由外部上拉电阻所连接的电源电压 VDD_EXT 决定(可以是3.3V、5V等)。 |
| 比喻 | 自己用力把开关推到“开”的位置。 | 自己松手,靠外部的弹簧把开关拉到“开”的位置。 |
5.2 输出低电平
| 特性 | 推挽输出 | 开漏输出 |
|---|---|---|
| 工作原理 | 主动驱动。下方的N-MOS管导通,像“拉”一样,将输出端直接连接到芯片的GND上。 | 主动驱动。下方的N-MOS管导通,将输出端连接到芯片的GND上。 |
| 电流方向 | 外部电流流入引脚,被芯片吸收到地。 | 外部电流流入引脚,被芯片吸收到地。 |
| 最终电压 | 被强力拉低到接近0V。 | 被强力拉低到接近0V。 |
| 比喻 | 自己用力把开关拉到“关”的位置。 | 自己用力把开关拉到“关”的位置。 |
5.3 结论
- 输出低电平时,推挽和开漏的行为几乎完全相同:都是主动地、强力地将输出拉至GND。
- 关键区别在于输出高电平:
- 推挽是 “我给” ,我主动给你一个我的VDD。
- 开漏是 “我不要” ,我放弃控制,电平多高由外部决定。
这个根本区别导致了它们在“线与”和“电平转换”能力上的巨大差异。
6. 什么是“复用功能”?
“复用”指的是GPIO引脚除了可以作为普通的通用输入/输出(由用户程序直接控制高低电平)之外,还可以被直接连接到片上的专用外设(如UART、SPI、I2C、定时器等)。
当引脚作为通用输出时,其输出信号来源于一个叫做 “输出数据寄存器” 的地方,CPU写这个寄存器来控制引脚电平。
而当引脚配置为 “复用输出” 时,其输出信号的来源就变了,它直接来自于片上的外设硬件。
7. 推挽复用输出
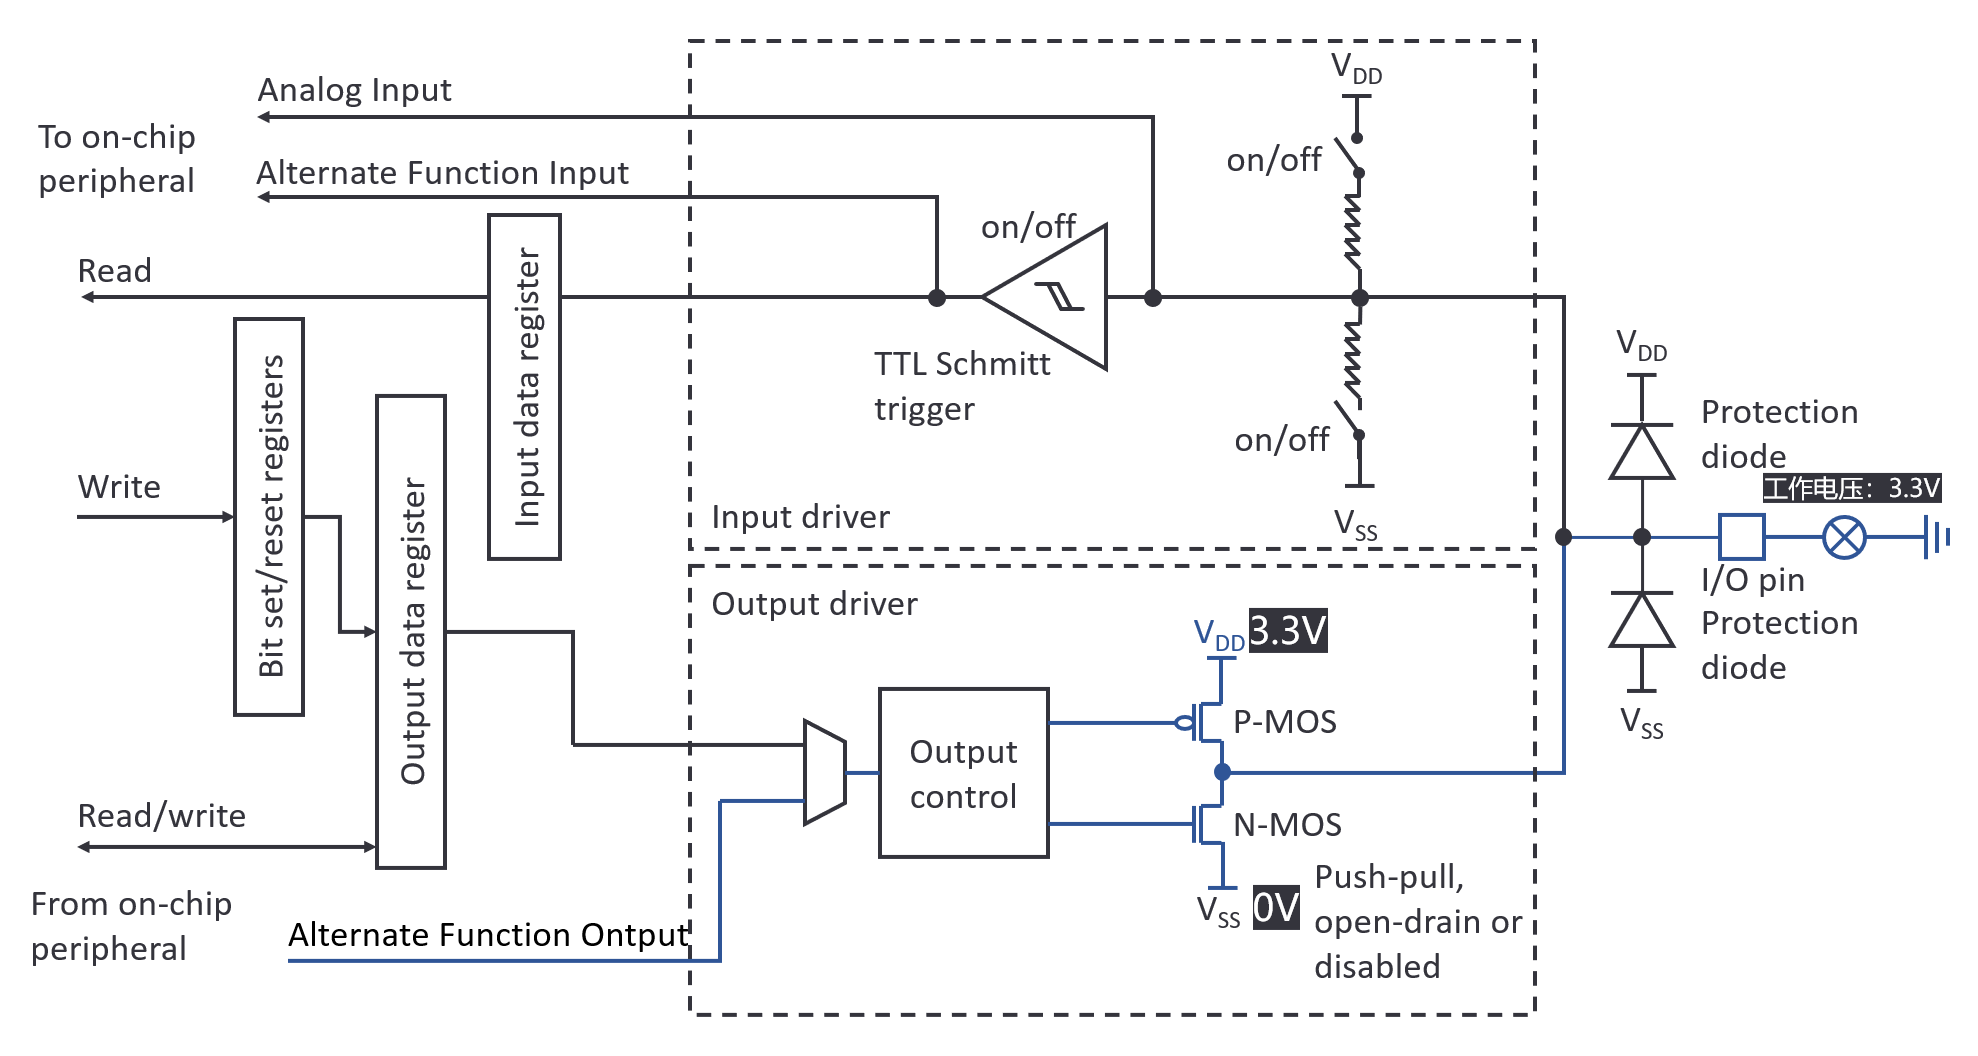
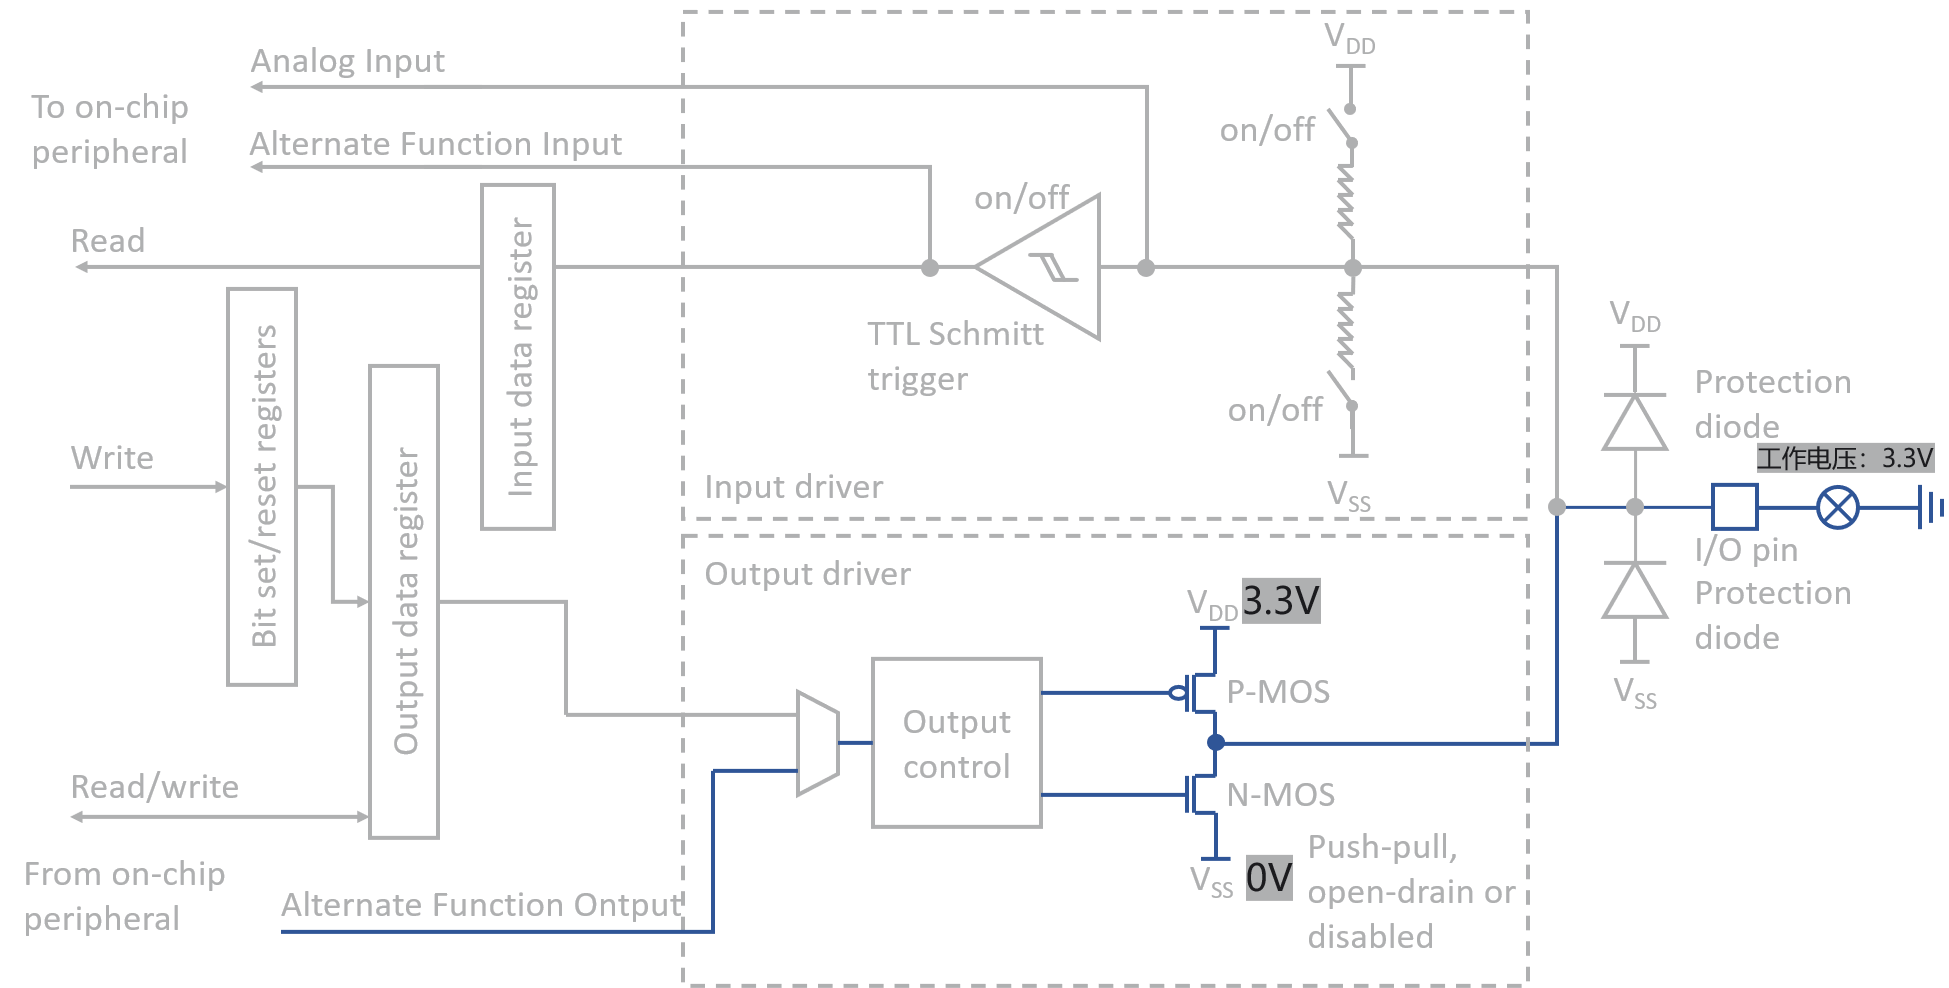
- 信号来源:来自片上外设(如图中的“From on-chip peripheral”)。
- 输出结构:与标准推挽输出完全相同,包含P-MOS和N-MOS组成的图腾柱。
- 工作方式:
- 外设硬件(如SPI的时钟线SCK)会根据其协议和配置,自动地、高速地控制P-MOS和N-MOS的导通与截止,从而在引脚上产生精确的波形。
- 它依然主动驱动高电平和低电平。
- 典型应用:所有需要强驱动、高速且不会发生总线冲突的数字外设。
- SPI 的 SCK、MOSI、CS 引脚
- USART 的 TX 引脚
- SDIO 接口
- 定时器的PWM输出通道
关键:在这些应用中,通信是点对点的,一个输出只驱动一个(或少数几个)输入,不存在多个主设备同时驱动一条线的情况,因此可以使用高性能的推挽结构。
8. 开漏复用输出
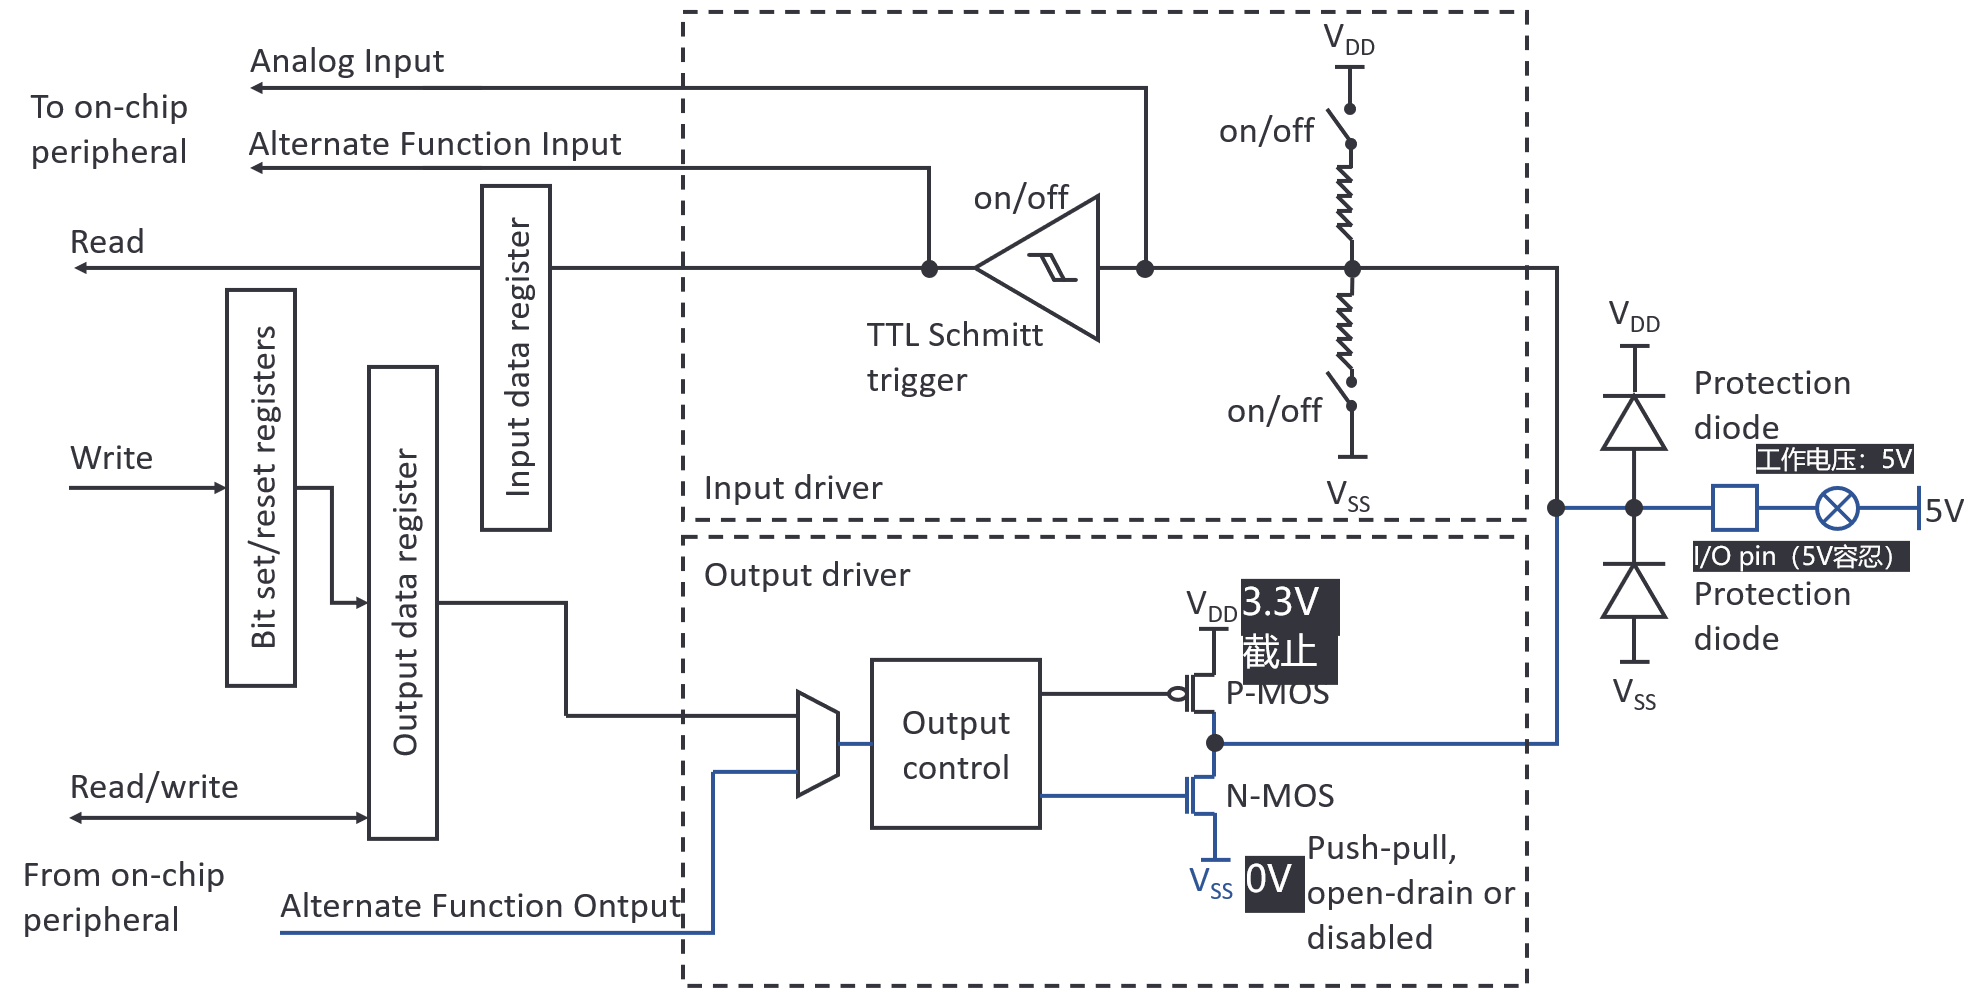
- 信号来源:同样来自片上外设。
- 输出结构:与标准开漏输出完全相同,只有下拉的N-MOS,没有上拉的P-MOS。
- 工作方式:
- 外设硬件通过控制N-MOS的导通与截止,来主动拉低或被动释放输出线。
- 输出高电平依然需要外部上拉电阻。
- 典型应用:所有需要 “线与”功能、电平转换或多主设备的总线协议。
- I2C 的 SDA 和 SCL 引脚(这是最经典的例子)
- SMBus
- 某些情况下的 CAN 总线
关键:在I2C总线上,可以有多个主设备(Master),它们的SDA和SCL引脚都必须配置为开漏模式。这样,任何一个设备都可以通过拉低总线来发送信号,而不会因为另一个设备同时输出高电平而造成短路。总线上的电平由上拉电阻决定,轻松实现了不同电压设备间的通信。
9. 推挽复用输出与开漏复用输出对比
| 模式 | 信号来源 | 输出结构 | 核心应用场景 |
|---|---|---|---|
| 推挽复用输出 | 片上外设硬件 | 推挽 | 高速、点对点、无需线与的通信(SPI, UART-TX, PWM) |
| 开漏复用输出 | 片上外设硬件 | 开漏 | 多主设备、支持线与、需电平转换的总线(I2C, SMBus) |
简单来说: “复用输出”决定了 “谁” 来控制引脚(是CPU还是硬件外设),而“推挽/开漏”决定了引脚 “如何” 输出电平(是主动推拉还是只拉不推)。这两者组合,就构成了GPIO最常用的四种输出模式,以应对不同的应用场景。
10. 上拉输入(Input pull-up)
上拉输入 是一种GPIO的配置模式,专门用于读取外部数字信号的状态。它的核心特点是:在芯片内部,通过一个电阻连接到电源(VDD),从而在引脚没有外部驱动时,为其提供一个默认的高电平。
这对应于 “TTL Schmitt trigger”输入路径,并结合了一个内部的上拉元件(通常是一个MOS管实现的电阻)。
10.1 工作原理与电流路径
分两种情况:当外部为高电平或悬空时、当外部为低电平时。
10.1.1 当外部为高电平或悬空时
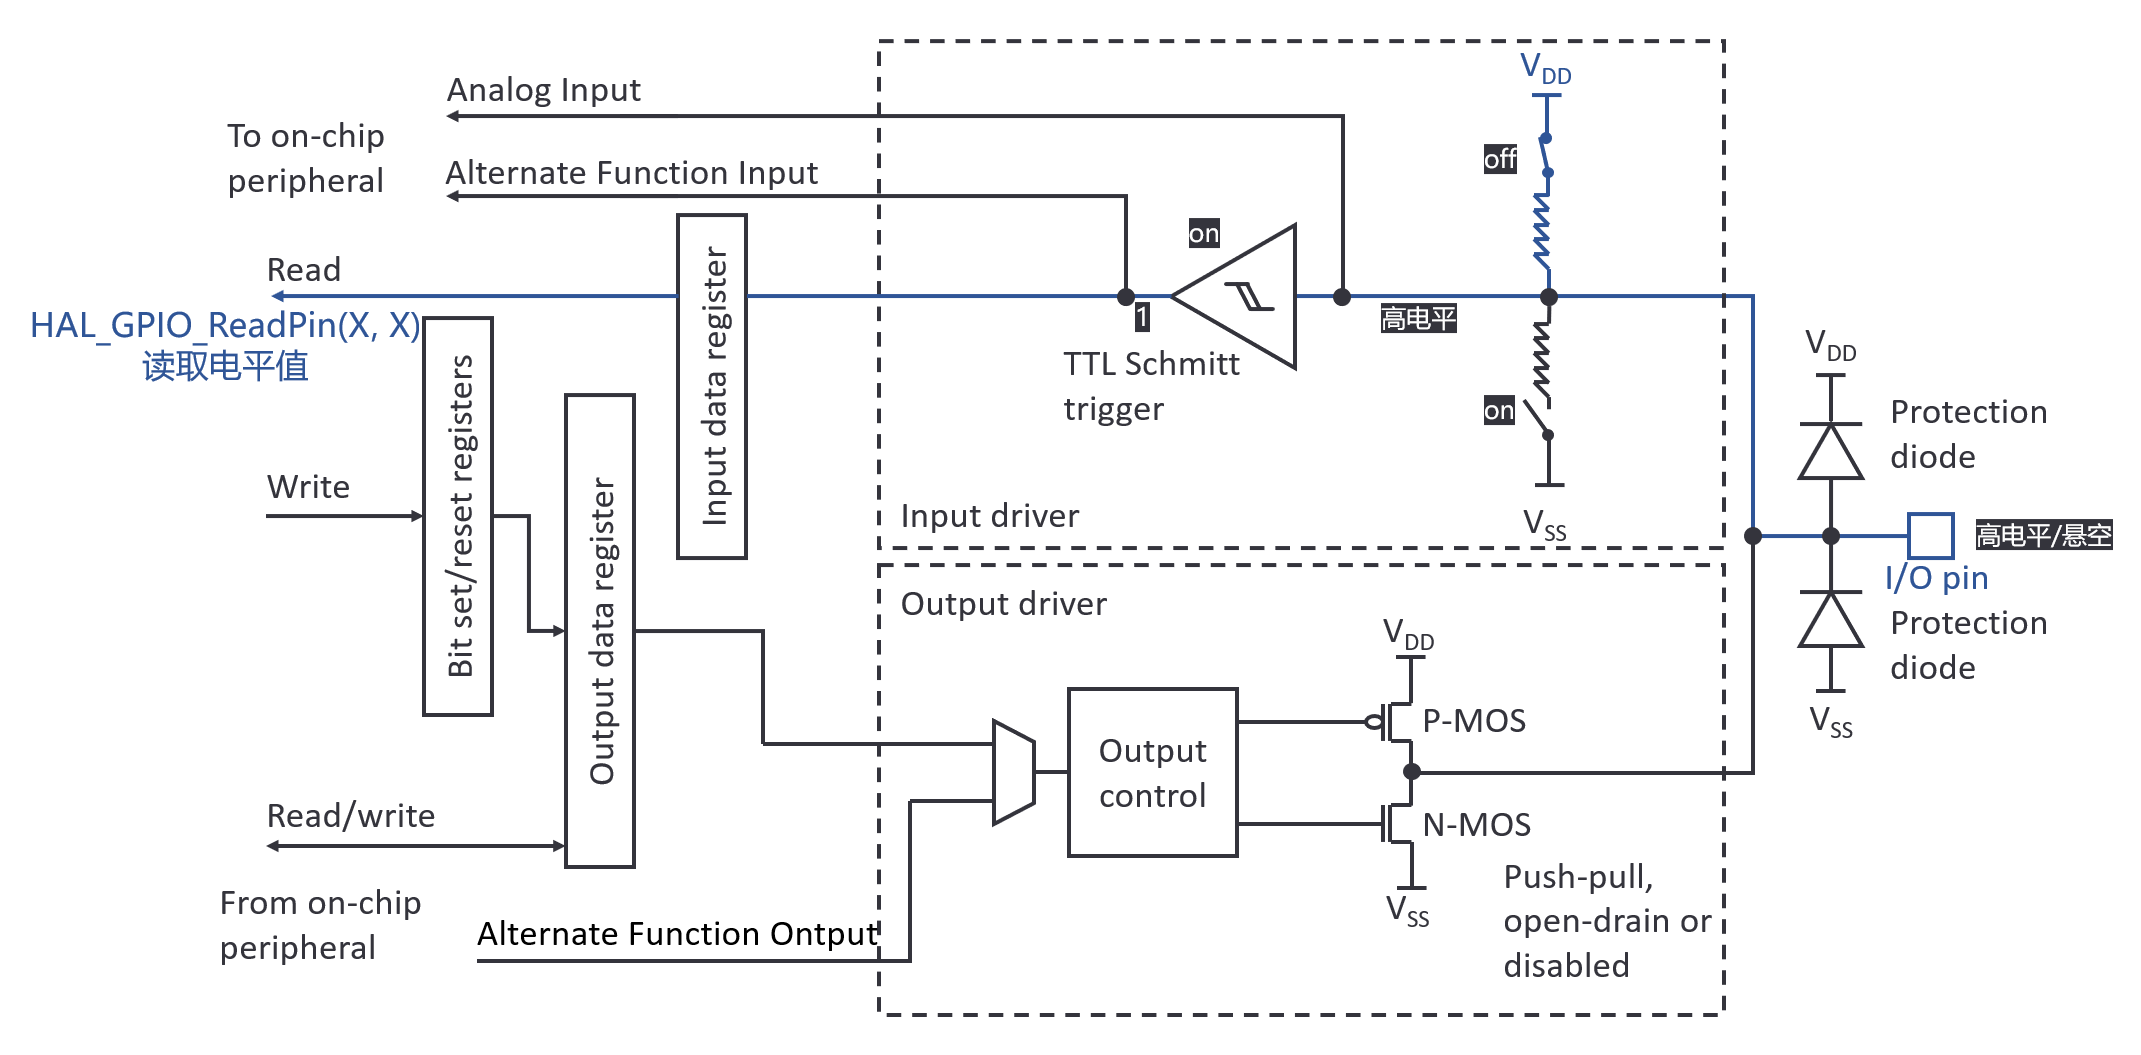
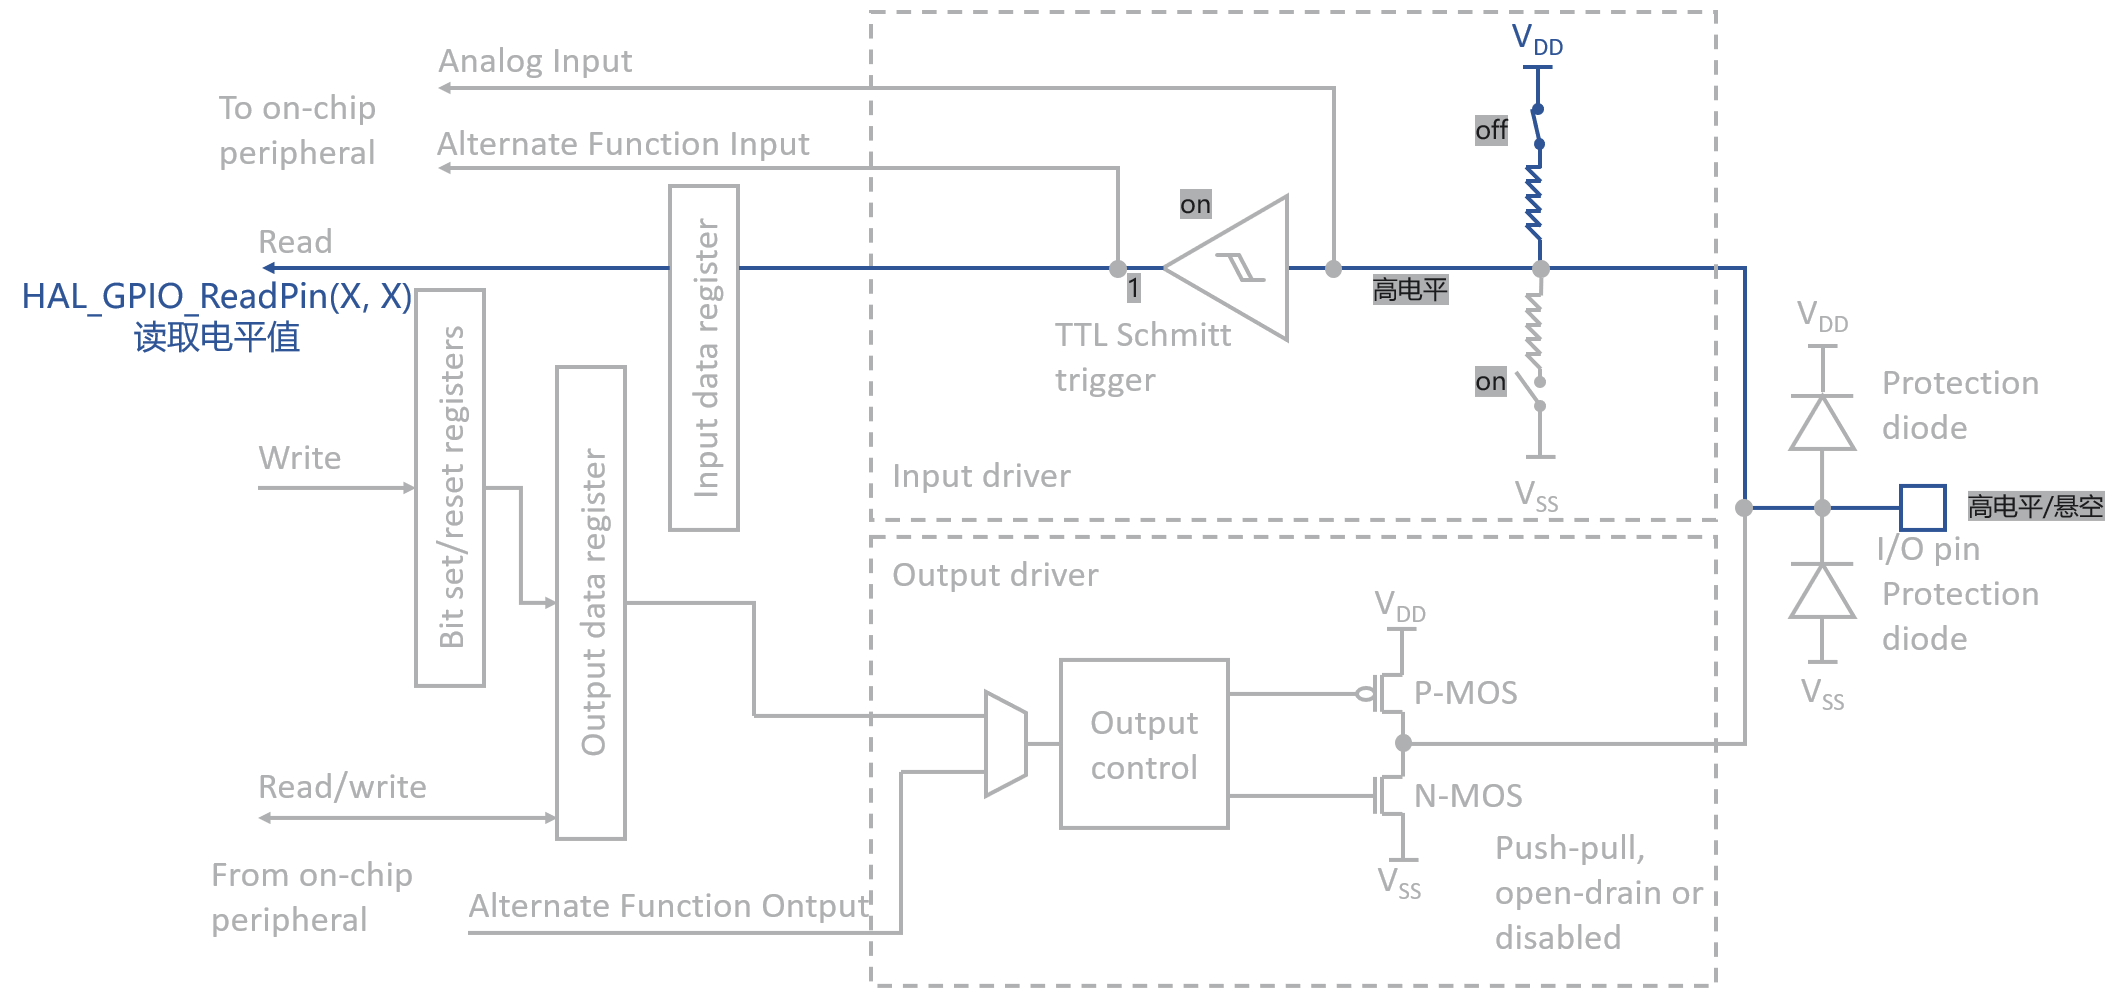
- 内部状态:内部上拉电阻(例如40kΩ)连接到VDD。由于外部没有强驱动,电流路径非常微弱。
- 引脚电压:上拉电阻将引脚电压拉至接近VDD(例如3.3V)。
- 施密特触发器:检测到输入电压高于其上门限电压(V_T+),因此输出一个数字逻辑 ‘1’ 给内部数据寄存器。
- 电流情况:此时几乎没有电流流动(只有极微弱的泄漏电流)。引脚处于高阻态,功耗极低。
- 读取操作:当CPU读取该引脚的“输入数据寄存器”时,会得到 ‘1’。
简单说:外部不干预,内部电阻把引脚“默认”拉高,读到的就是1。
10.1.2 当外部为低电平时
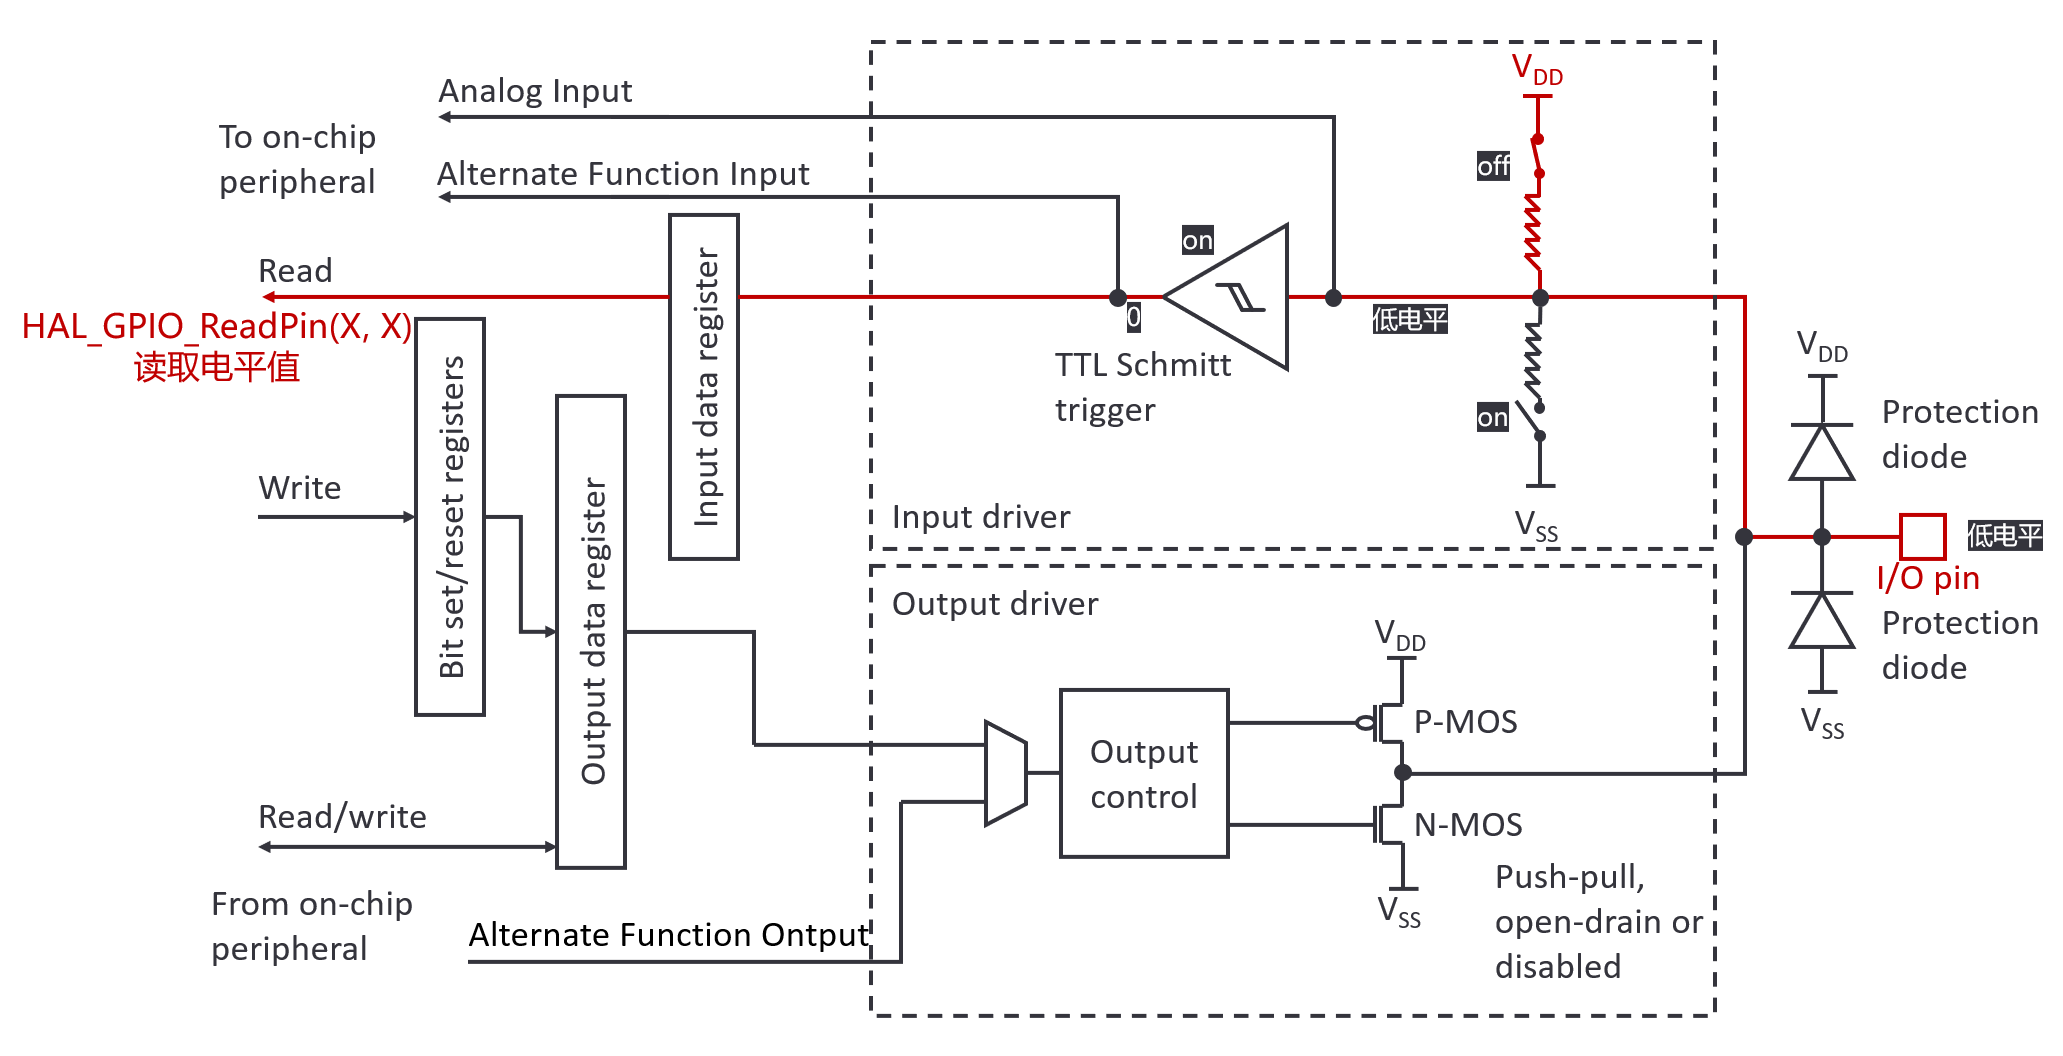
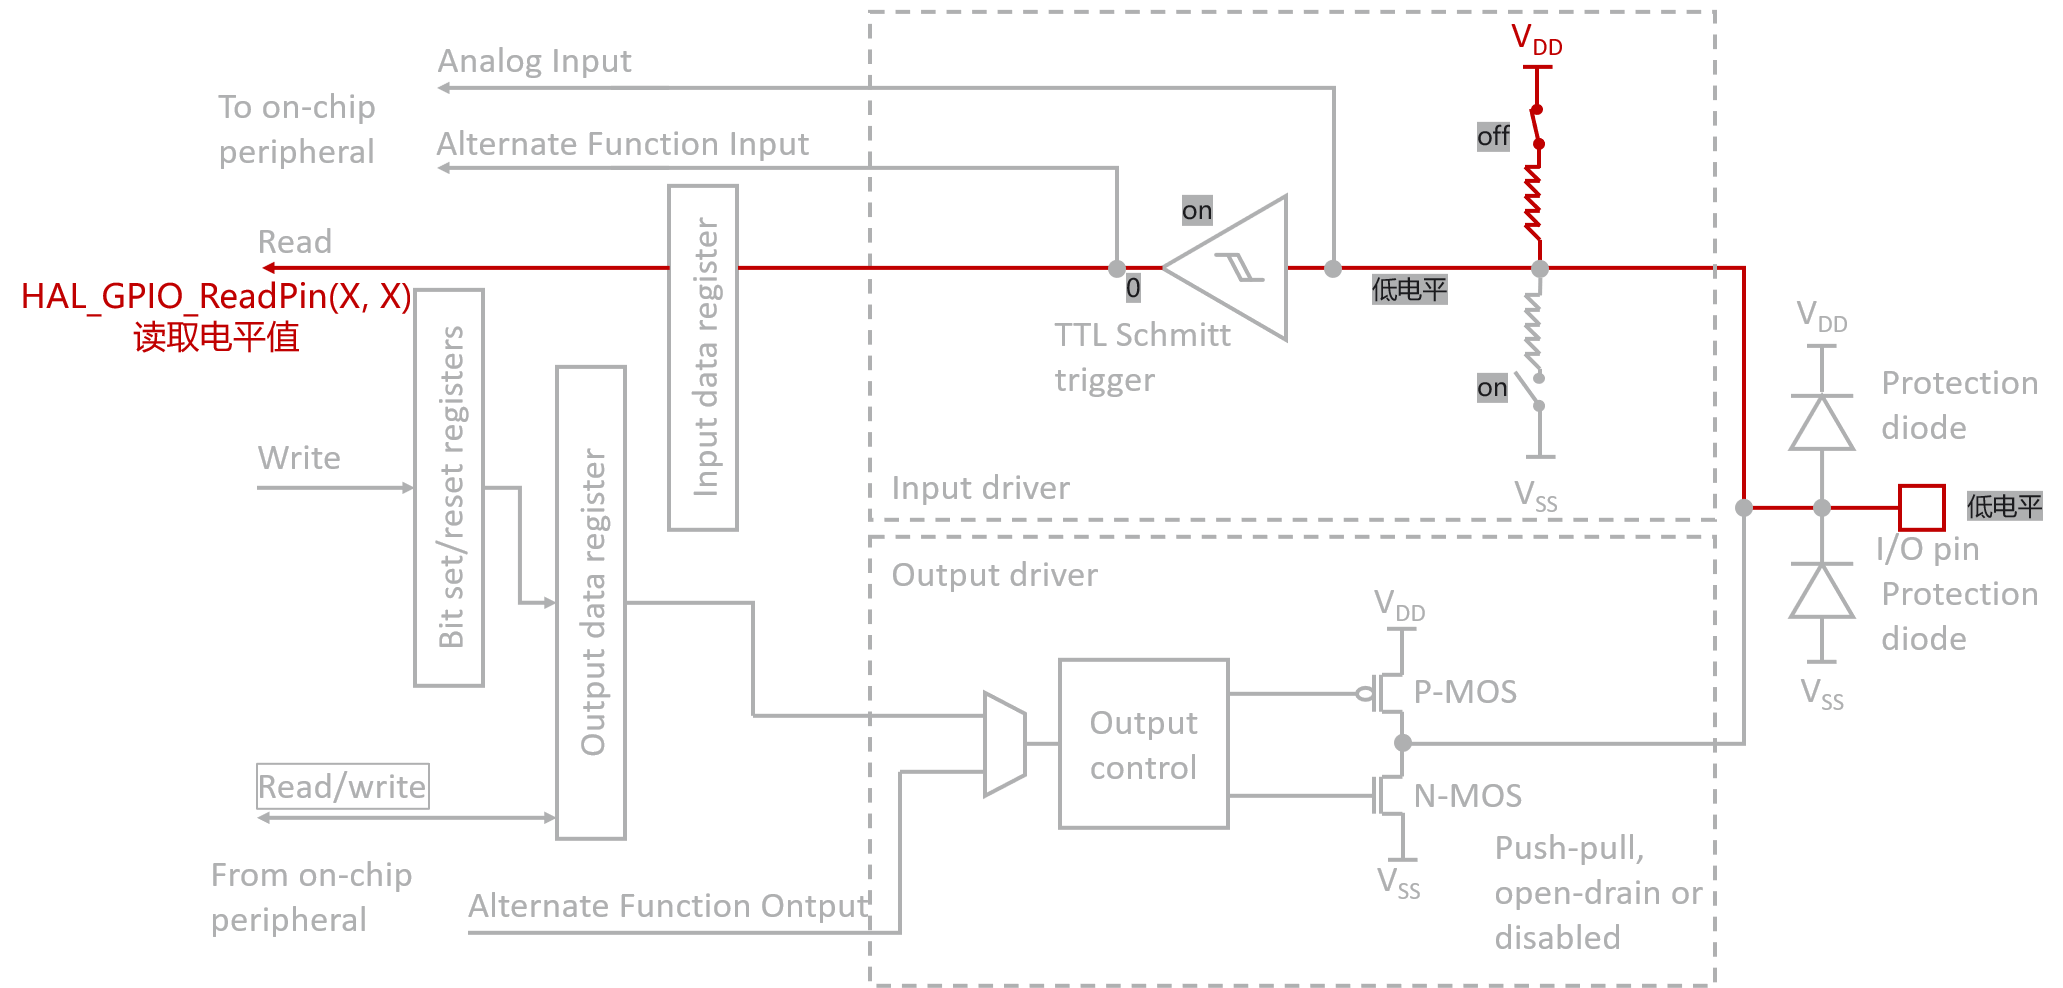
- 内部状态:外部电路(如按钮、晶体管等)将引脚强制连接到GND(地)。
- 电流路径:此时会形成一个明确的电流路径:VDD → 内部上拉电阻 → 引脚 → 外部电路 → GND。
- 引脚电压:由于外部是低阻抗的GND,根据欧姆定律(V = I * R),引脚电压被强行拉低到接近0V。
- 施密特触发器:检测到输入电压低于其下门限电压(V_T-),因此输出一个数字逻辑 ‘0’ 给内部数据寄存器。
- 电流情况:此时有持续的电流从VDD流出,经过上拉电阻,最终流入GND。这个电流被称为 “灌电流”。设计时需确保此电流在安全范围内(通常很小,如0.1mA)。
- 读取操作:当CPU读取该引脚的“输入数据寄存器”时,会得到 ‘0’。
简单说:外部强力拉低,电流从芯片内部VDD“流经”电阻,“灌入”外部GND,引脚被拉低,读到的就是0。
10.2 弹簧开关
把上拉输入模式想象成一个带有弹簧的按钮:
- 内部上拉电阻 = 弹簧。它总是试图把按钮推回到“断开(高电平)”的位置。
- 引脚 = 按钮的触点。
- 读取逻辑‘1’ = 检测到按钮处于断开状态(默认状态,弹簧起作用)。
- 读取逻辑‘0’ = 检测到按钮被按下(外部力量克服了弹簧力,将触点与GND接通)。
如果没有这个弹簧(上拉电阻),当按钮断开时,触点的电平是悬空、不确定的,极易受到外界噪声干扰,导致读取值在0和1之间随机跳动。上拉电阻确保了有一个确定的默认状态。
10.3 为什么需要上拉输入?
- 确定默认状态:确保在输入信号悬空(如按键未按下、传感器未连接)时,微控制器能读取到一个稳定、已知的逻辑状态(通常是高电平),防止因引脚浮空引入噪声而导致逻辑错误。
- 用于按键检测:这是最经典的应用。按键一端接GND,另一端接配置为上拉输入的GPIO。按键未按下时,读到1;按键按下时,读到0。
- 与开漏输出设备配合:例如,与I2C设备通信时,主机的SDA和SCL引脚在作为输入时,通常需要配置为上拉输入(或者直接使用内部上拉),以便总能在总线被释放时恢复到高电平。
10.4 总结
| 外部状态 | 内部动作 | 读取值 |
|---|---|---|
| 高电平/悬空 | 上拉电阻将引脚拉高 | 1 |
| 低电平 | 外部将引脚拉低,电流从VDD经上拉电阻“灌”到外部GND | 0 |
上拉输入模式通过一个内部电阻提供了一个默认的高电平,从而为数字输入提供了一个稳定、无噪声的读取环境,是确保数字系统可靠性的关键配置之一。
在I/O引脚被配置为数字输入模式,且输入电压处于其安全工作区之内时:施密特触发器的输入始终是 I/O 电压。
11. 下拉输入(Input-pull-down)
下拉输入是一种GPIO配置模式,专门用于读取外部数字信号的状态。它的核心特点是:在芯片内部,通过一个电阻连接到地(GND/VSS),从而在引脚没有外部驱动时,为其提供一个默认的低电平。
它与上拉输入完全相反:
- 上拉输入:默认状态 = 高电平
- 下拉输入:默认状态 = 低电平
11.1 工作原理与电流路径
分两种情况:当外部为高电平时、当外部为低电平或悬空时。
11.1.1 当外部为高电平时
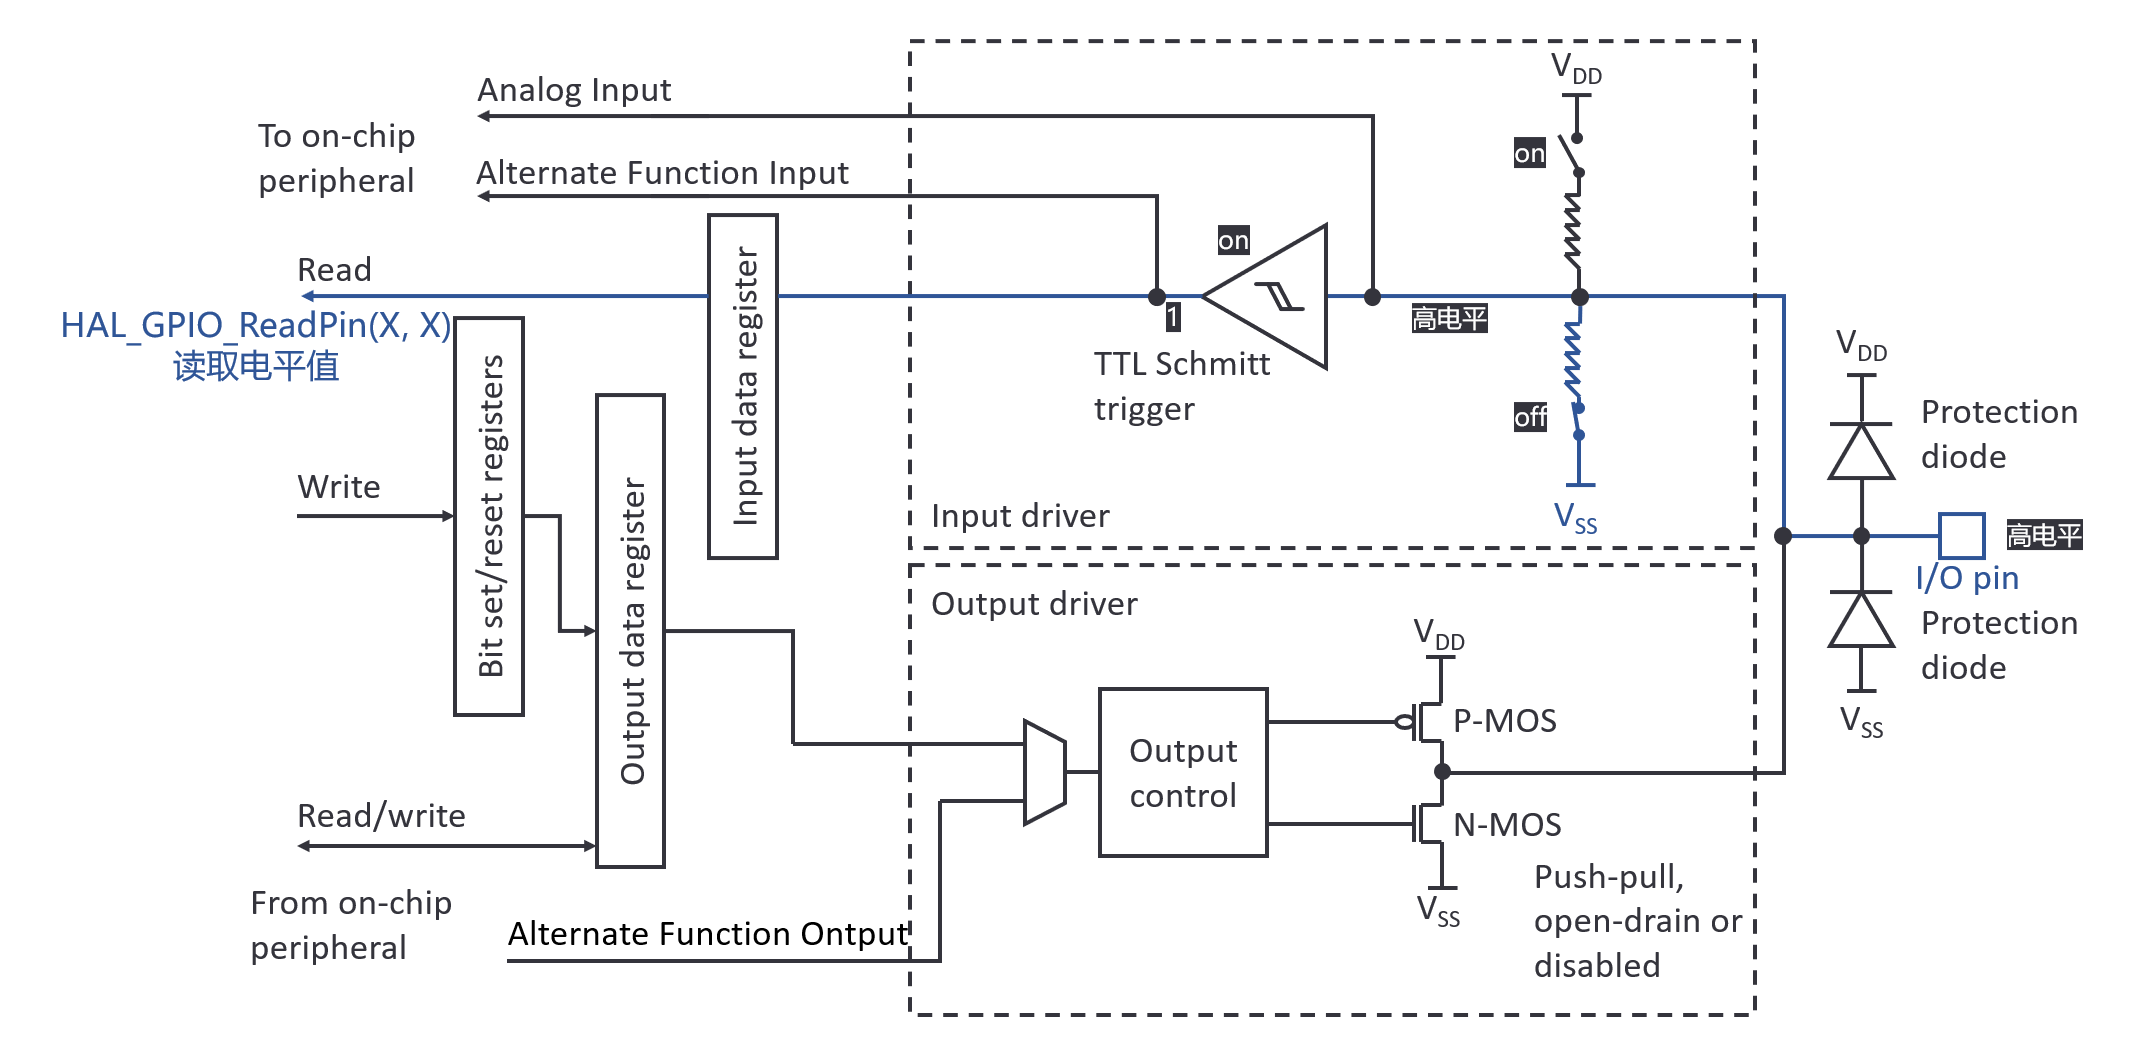
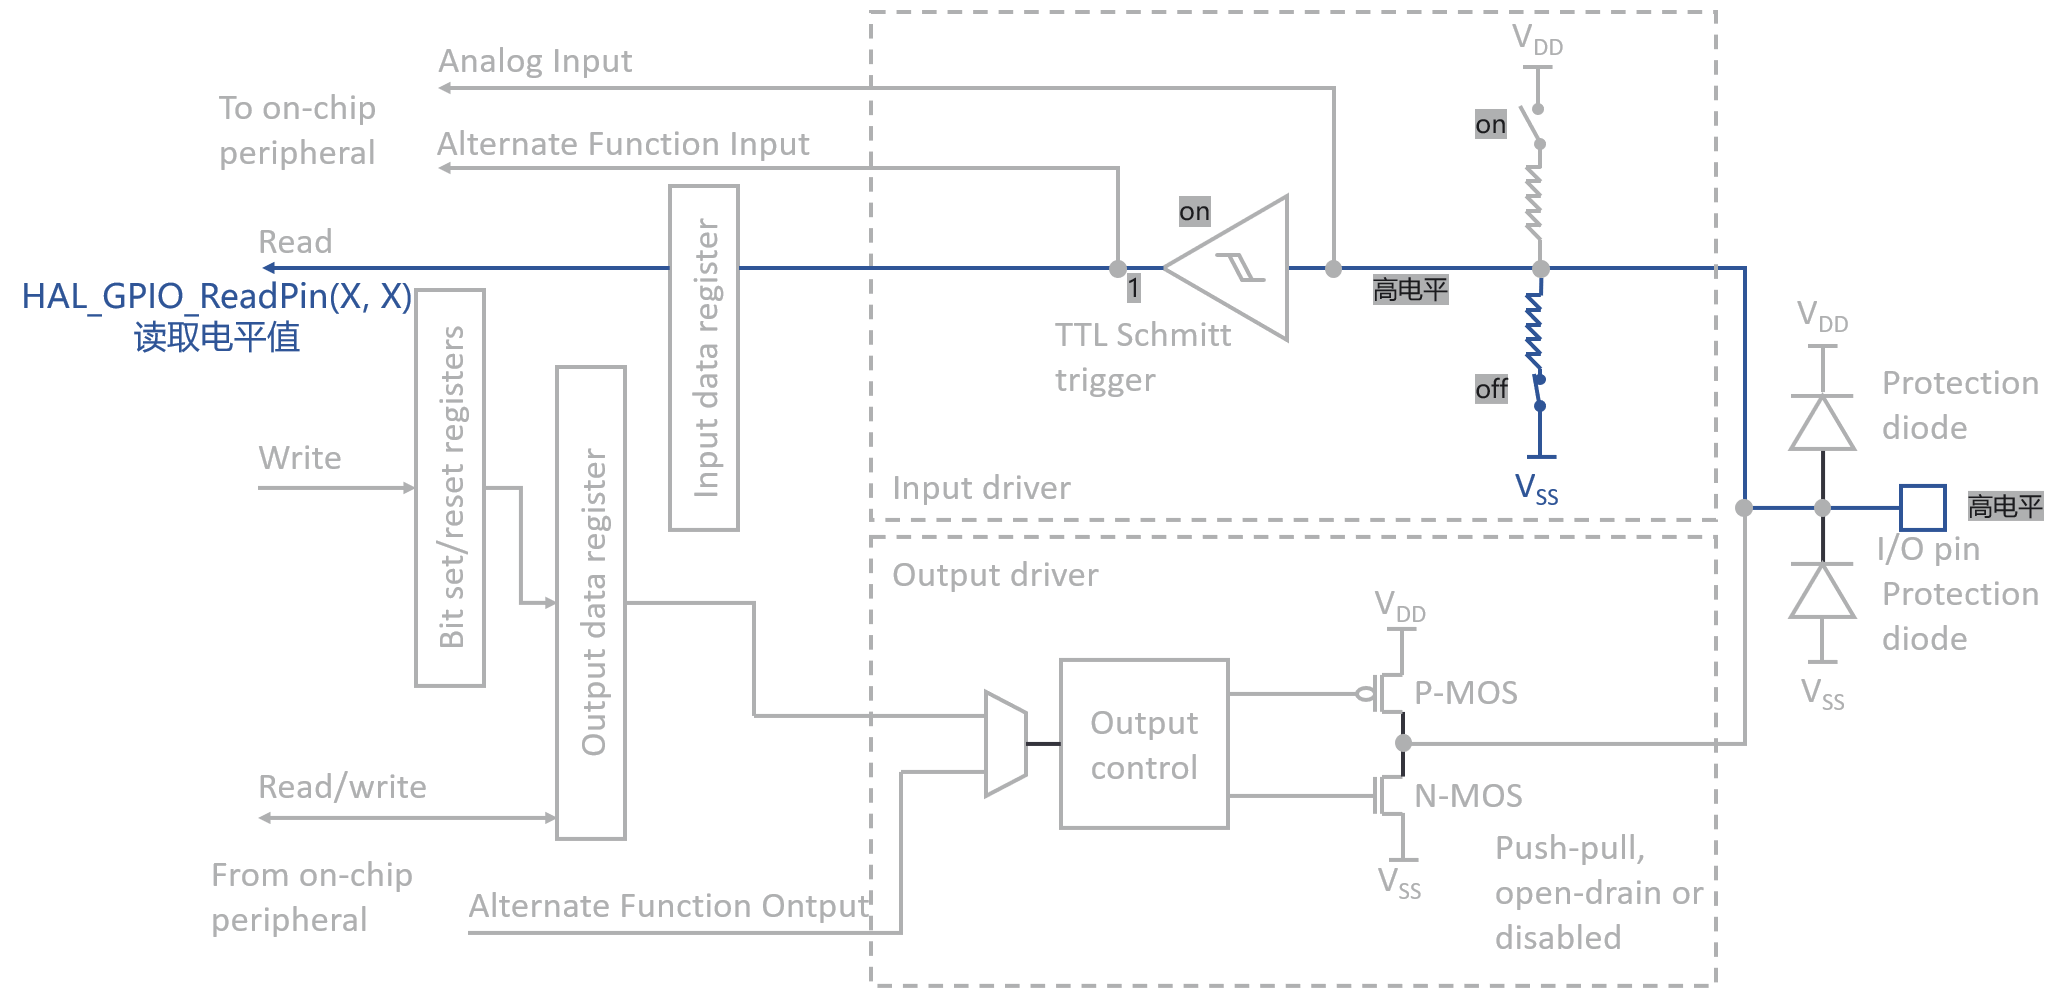
- 内部状态:外部电路(如开关、传感器等)将引脚强制连接到高电平(如VCC)。
- 电流路径:此时会形成一个明确的电流路径:外部电源 → 引脚 → 内部下拉电阻 → GND。
- 引脚电压:由于外部是高阻抗的电压源,引脚电压被强行拉高到外部电源的电压(只要该电压高于施密特触发器的V_T+)。
- 施密特触发器:检测到输入电压高于其上門限电压(V_T+),因此输出一个数字逻辑 ‘1’ 给内部数据寄存器。
- 电流情况:此时有持续的电流从外部电源流出,经过引脚,再通过内部下拉电阻流入GND。这个电流被称为 “拉电流”。
- 读取操作:当CPU读取该引脚的“输入数据寄存器”时,会得到 ‘1’。
简单说:外部强力拉高,电流从外部“流经”引脚,“拉出”电流后通过内部电阻到GND,引脚被拉高,读到的就是1。
11.1.2 当外部为低电平或悬空时
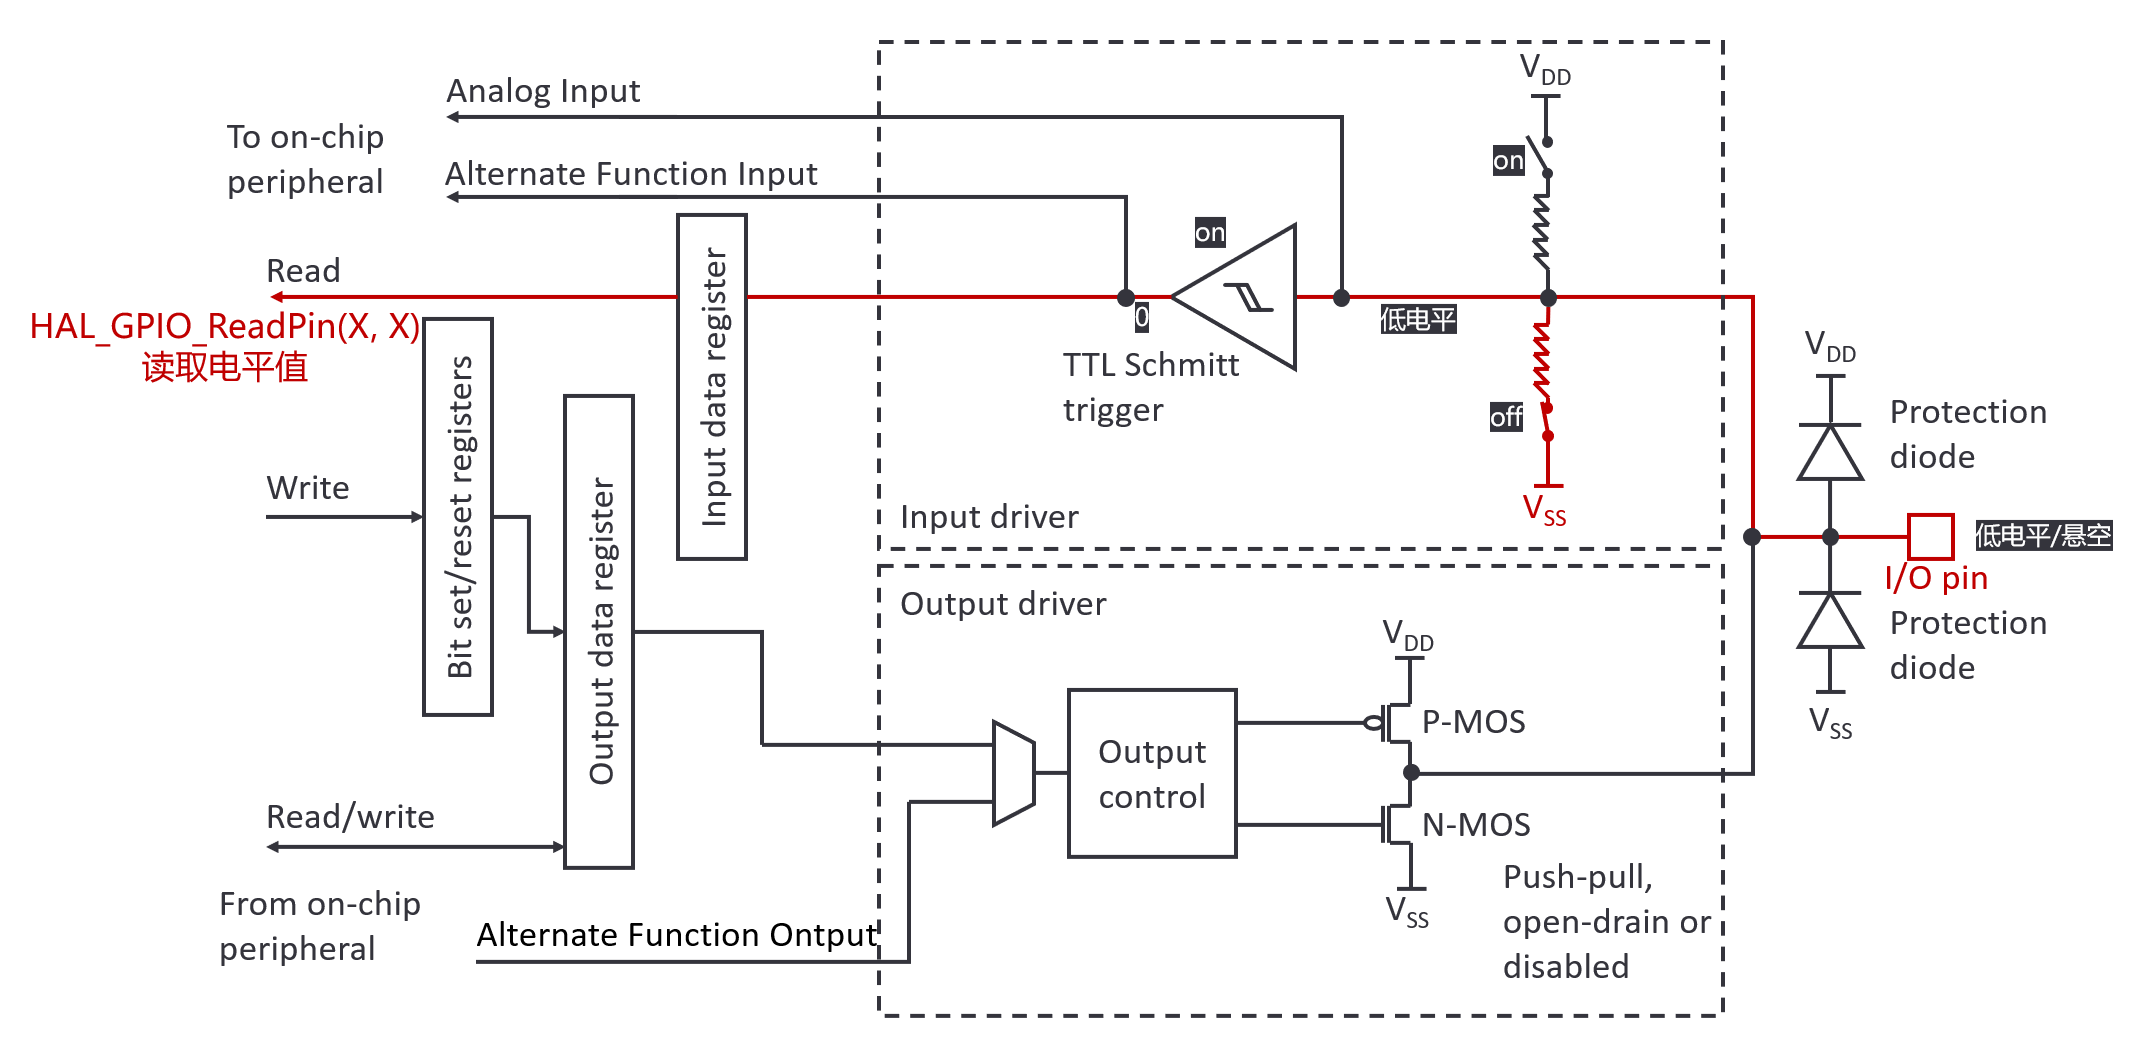
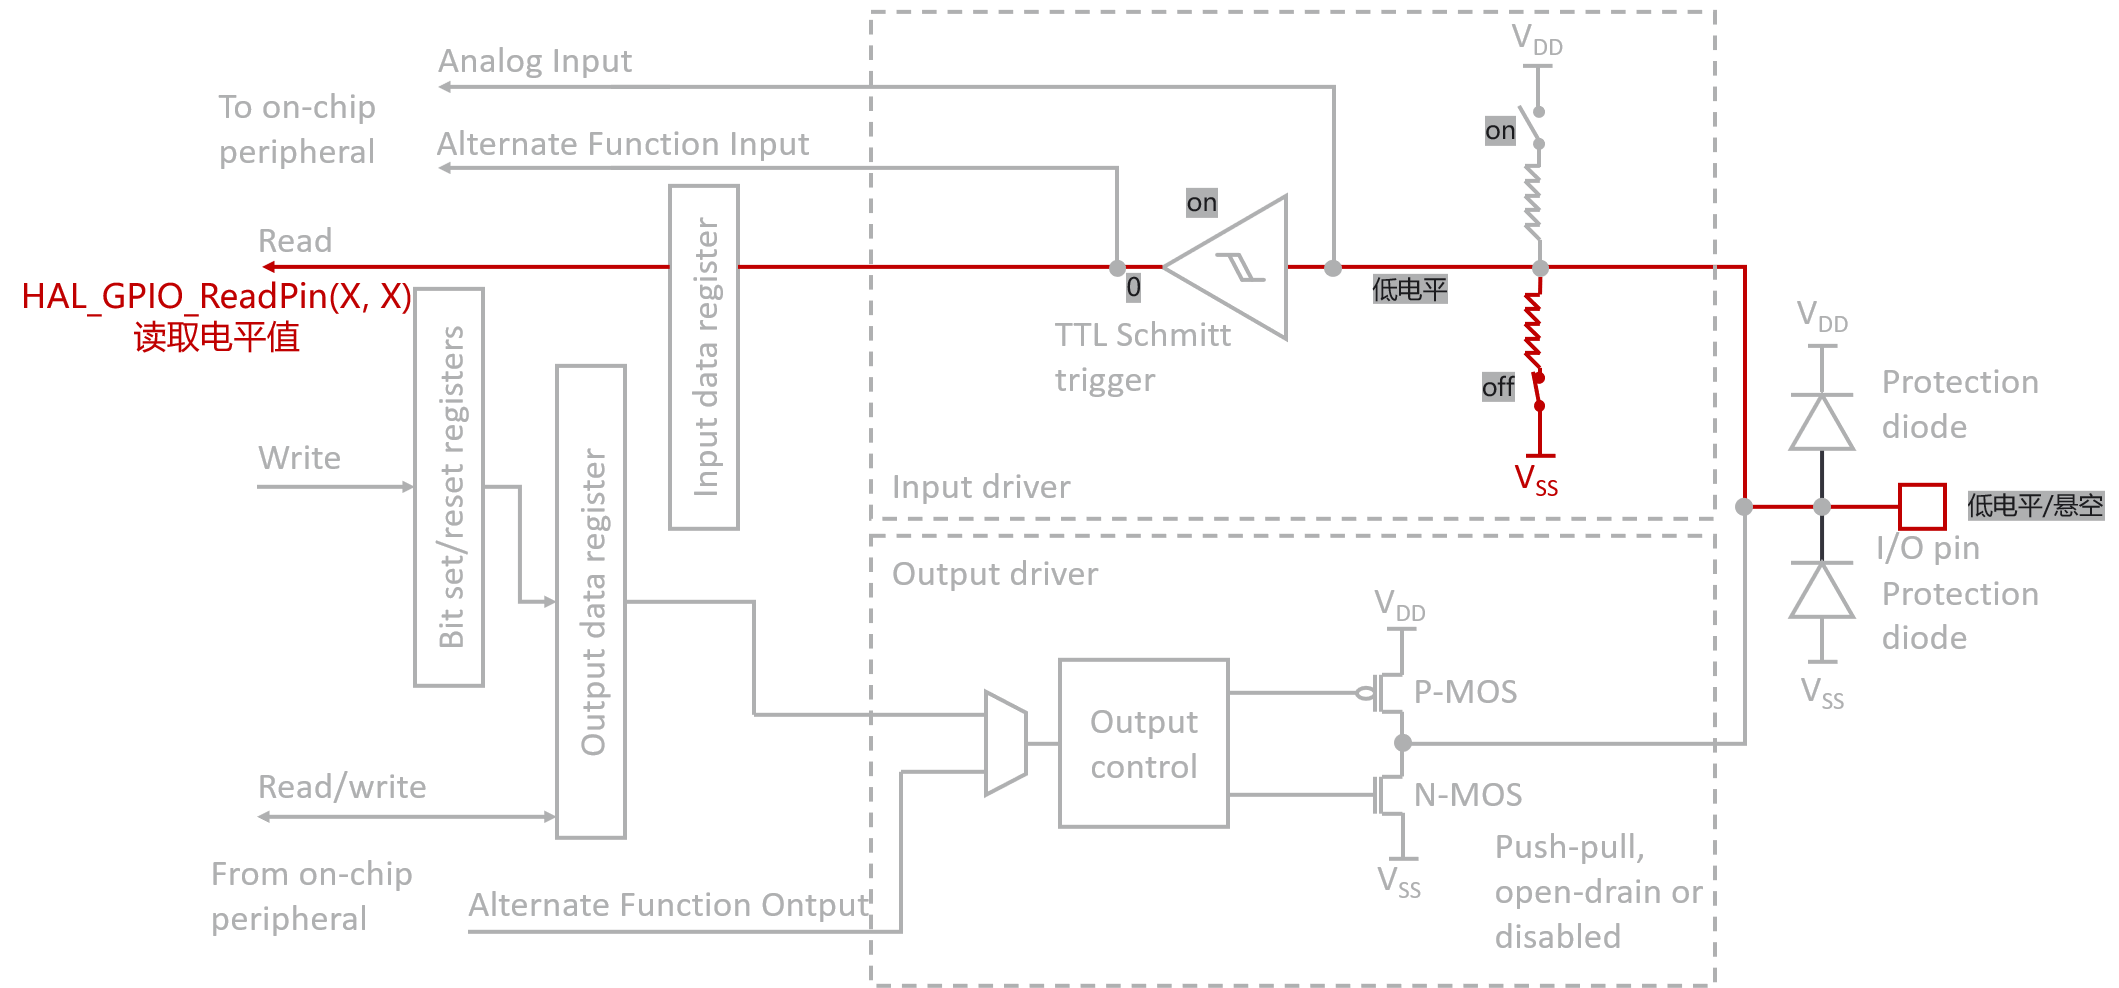
- 内部状态:内部下拉电阻(例如40kΩ)连接到GND。由于外部没有强驱动,电流路径非常微弱。
- 引脚电压:下拉电阻将引脚电压拉至接近0V(GND)。
- 施密特触发器:检测到输入电压低于其下门限电压(V_T-),因此输出一个数字逻辑 ‘0’ 给内部数据寄存器。
- 电流情况:此时几乎没有电流流动。引脚处于高阻态,功耗极低。
- 读取操作:当CPU读取该引脚的“输入数据寄存器”时,会得到 ‘0’。
简单说:外部不干预,内部电阻把引脚“默认”拉低,读到的就是0。
11.2 重力开关
延续之前的比喻,您可以把下拉输入模式想象成一个带有重力的按钮:
- 内部下拉电阻 = 重力。它总是试图把按钮拉回到“闭合(低电平)”的位置。
- 引脚 = 按钮的触点。
- 读取逻辑‘0’ = 检测到按钮处于自然下垂的闭合状态(默认状态,重力起作用)。
- 读取逻辑‘1’ = 检测到按钮被提起(外部力量克服了重力,将触点断开并与高电平接通)。
如果没有这个重力(下拉电阻),当按钮未被提起时,触点的电平是悬空、不确定的。
11.3 为什么需要下拉输入?
- 确定默认状态:确保在输入信号悬空时,微控制器能读取到一个稳定、已知的低电平逻辑状态。这对于低电平有效的使能信号、复位信号或检测开关闭合到VCC的场景至关重要。
- 防止悬空引脚噪声:和上拉一样,提供一个确定的路径,防止引脚浮空引入噪声。
- 特定应用场景:
- 检测高电平触发事件:当您需要知道一个信号何时变为高电平时(如,一个开关将引脚连接到VCC)。
- 与特定传感器接口:有些传感器的输出在空闲时为高阻态,需要下拉电阻来确保空闲时读到低电平。
12. 上拉输入与下拉输入的对比
| 特性 | 上拉输入 | 下拉输入 |
|---|---|---|
| 内部连接 | 电阻连接到 VDD | 电阻连接到 GND |
| 默认状态(悬空时) | 高电平 (‘1’) | 低电平 (‘0’) |
| 外部驱动为高 | 读到 ‘1’,有灌电流 | 读到 ‘1’,有拉电流 |
| 外部驱动为低 | 读到 ‘0’,有灌电流 | 读到 ‘0’,有拉电流 |
| 典型应用 | 按键另一端接GND | 按键另一端接VCC |
下拉输入模式通过一个内部电阻提供了一个默认的低电平,是上拉输入的完美互补,为数字输入提供了另一种确定性的默认状态,同样是确保数字系统可靠性的关键配置。
13. 浮空输入(Input floating)
浮空输入,也称为高阻输入,是一种GPIO配置模式。在此模式下,芯片内部既没有上拉电阻连接到VDD,也没有下拉电阻连接到GND。
引脚在电气上与任何确定的电压源都是断开的,完全依赖于外部电路来提供明确的电平信号。
13.1 工作原理:完全依赖外部
浮空输入可以看作是上拉/下拉输入模式的“空白”版本。
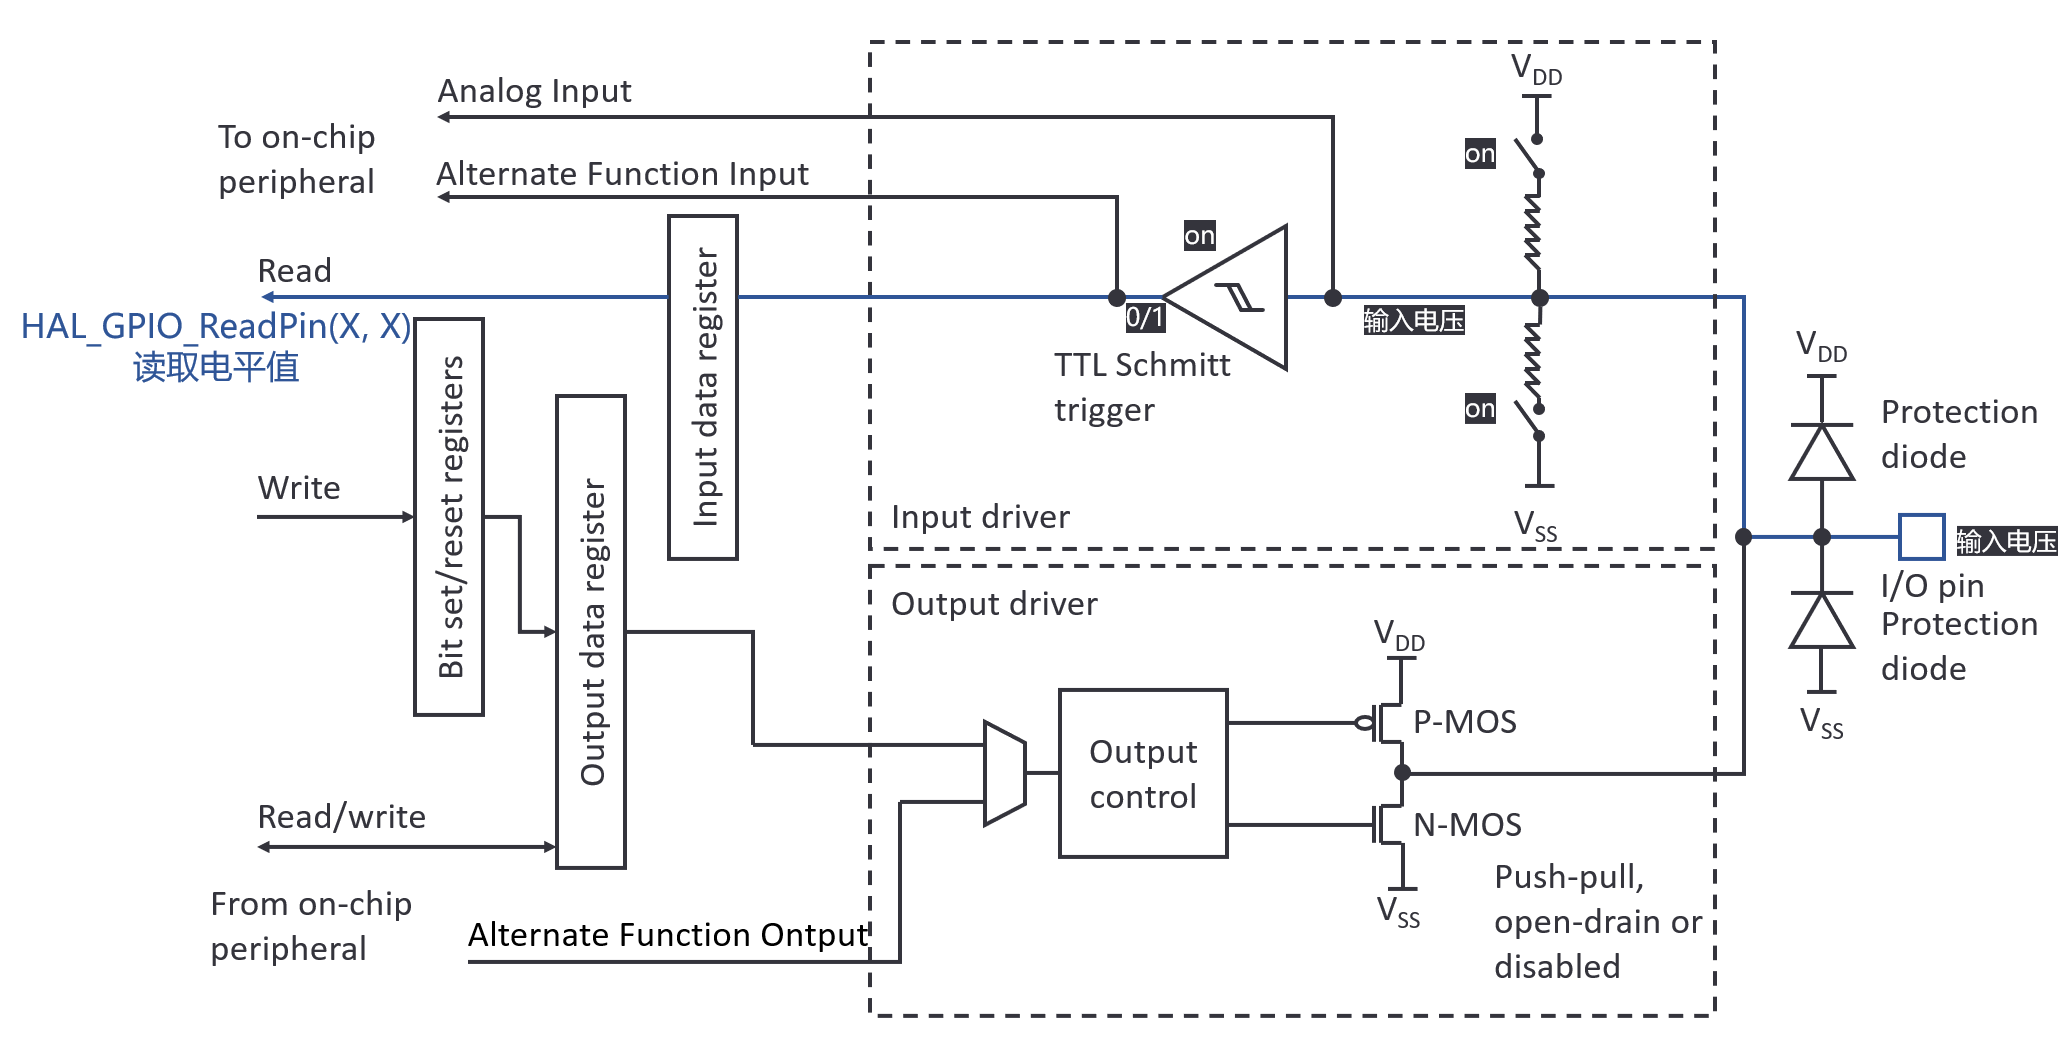
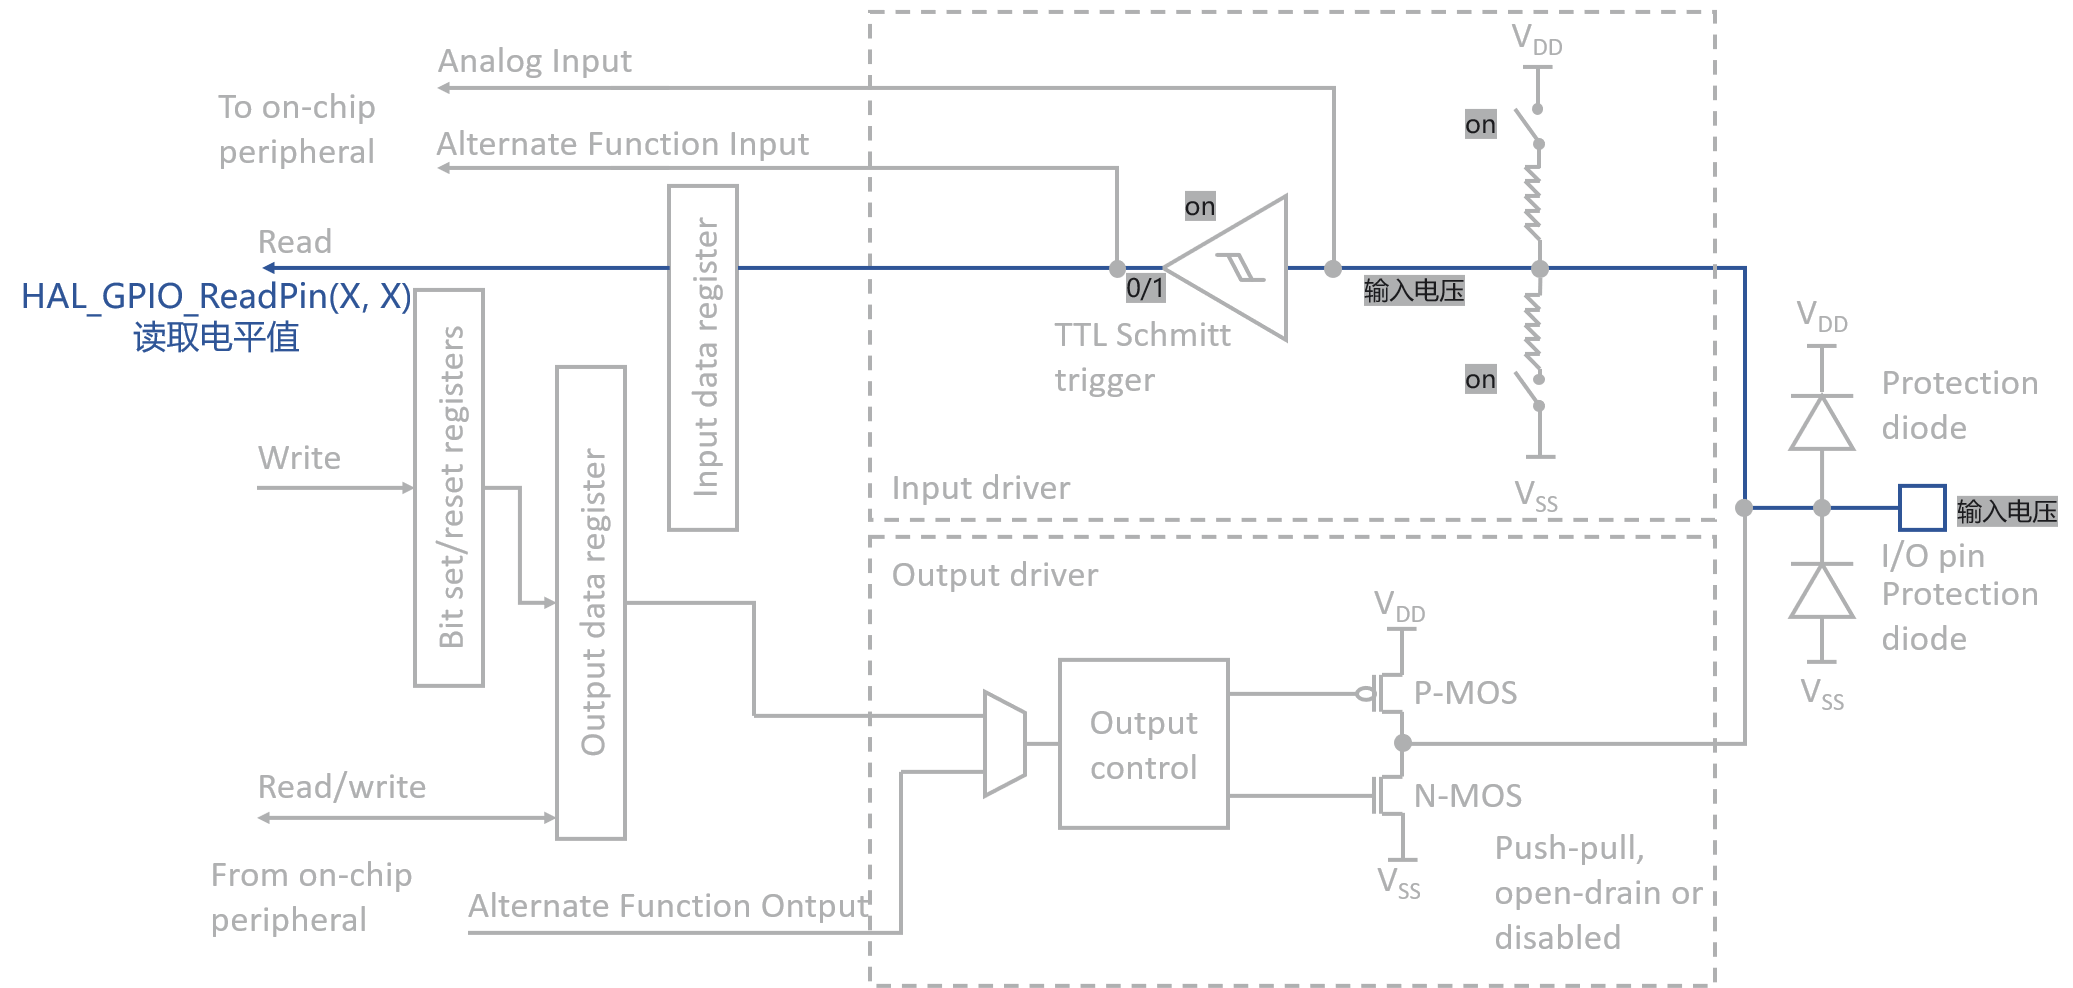
- 内部状态:引脚直接连接到施密特触发器的输入端,内部没有任何有源器件为其提供默认电平。
- 引脚电压:在没有外部驱动时,引脚处于高阻态,其电压是不确定的(悬浮的)。它极易受到周围电磁环境的干扰,电压值会漂浮不定。
- 读取操作:CPU读取“输入数据寄存器”时,得到的值就是这个不确定的、漂浮的电压经过施密特触发器判断后的结果,因此读到的值会在
0和1之间随机跳动。
13.2 空载的天平
- 上拉输入:像一个向一侧倾斜的天平(默认倾向“1”)。
- 下拉输入:像一个向另一侧倾斜的天平(默认倾向“0”)。
- 浮空输入:像一个完全平衡、且没有负载的空天平。
这个空天平对任何微小的力量都极其敏感:
- 一阵微风(环境噪声)就可能让它向左或向右倾斜。
- 只有当你施加一个明确、稳定的外力(外部驱动信号),它才会稳定地指向一边。
13.3 为什么需要浮空输入?
既然它如此不稳定,为什么还要存在?因为它对于某些特定的、需要“纯粹”读取外部电压的场景是必需的。
- 连接外部模拟信号(用于ADC) 这是最重要也是最常见的应用。当您需要将一个模拟电压(如来自温度传感器、麦克风、电位器的信号)输入到芯片内部的模数转换器(ADC) 时,必须将引脚配置为浮空输入。
- 原因:任何内部的上拉或下拉电阻都会形成一个分压电路,严重干扰甚至改变您要测量的外部模拟电压的准确性,导致ADC读数完全错误。浮空输入确保了外部电压能被“原汁原味”地读取。
连接外部驱动能力很强的数字信号 当外部信号源本身是推挽输出,且驱动能力很强(例如,另一个MCU的输出、专用的电平转换芯片、逻辑门芯片等),它可以提供稳定可靠的
0或1电平时,使用浮空输入是完全可以的,并且可以节省一点点功耗(因为没有内部电阻在持续消耗电流)。- 通信协议中的双向数据线(特殊配置) 在某些情况下,一个引脚需要在输入和输出模式间快速切换。当它切换到输入模式时,通常会设置为浮空输入,以避免内部电阻影响总线的电平。
浮空输入模式将引脚的控制权完全交给了外部电路。它是在需要读取模拟信号或外部强驱动数字信号时的正确选择。在绝大多数纯数字输入的应用中(如按键检测),如果不使用浮空输入,必须在外部添加上拉或下拉电阻,否则系统将因为引脚悬空而工作不稳定。
浮空输入模式时,施密特触发器的输入电压就是I/O引脚上的电压,而且这是一种 “最直接、最未经处理” 的连接。
在数字电路设计中,一个黄金法则是:任何一个输入引脚都不能处于浮空状态,除非你明确知道自己在做什么(比如连接ADC)。 否则,必须通过内部或外部的上拉/下拉电阻为其提供一个确定的默认状态。
14. 模拟输入(Analog)
对应于最左侧的 “Analog Input” 路径,这条路径完全绕开了我们之前讨论的所有数字逻辑部分。
模拟输入 是一种GPIO配置模式,用于将引脚内部直接连接到芯片的模数转换器(ADC) 或其他模拟外设(如比较器)。在此模式下,引脚与所有数字电路部分完全断开,成为一个纯粹的模拟信号采样点。
在绝大多数微控制器的模拟输入模式下,内部的上拉和下拉电阻开关会被强制断开(禁用)。
它的核心目标是:尽可能准确地将外部真实的物理世界电压值(模拟信号)无损地传递给ADC。
14.1 工作原理
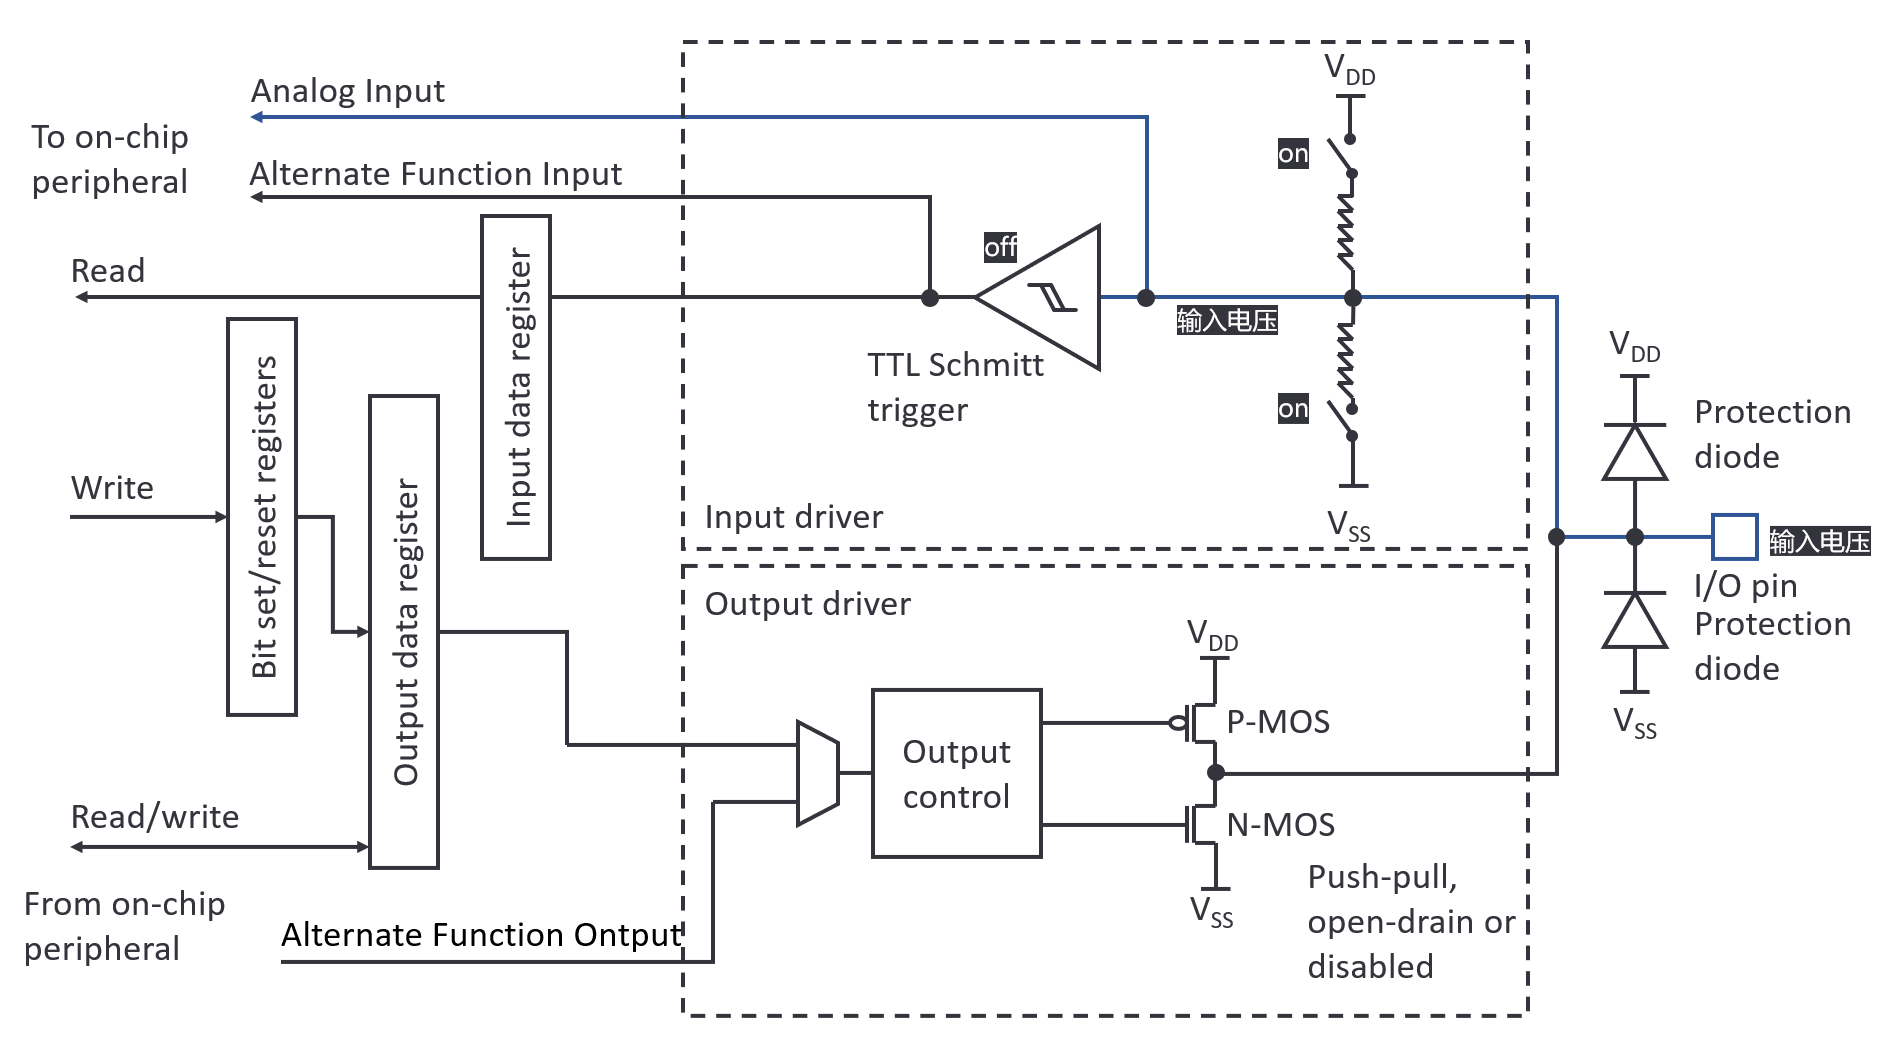
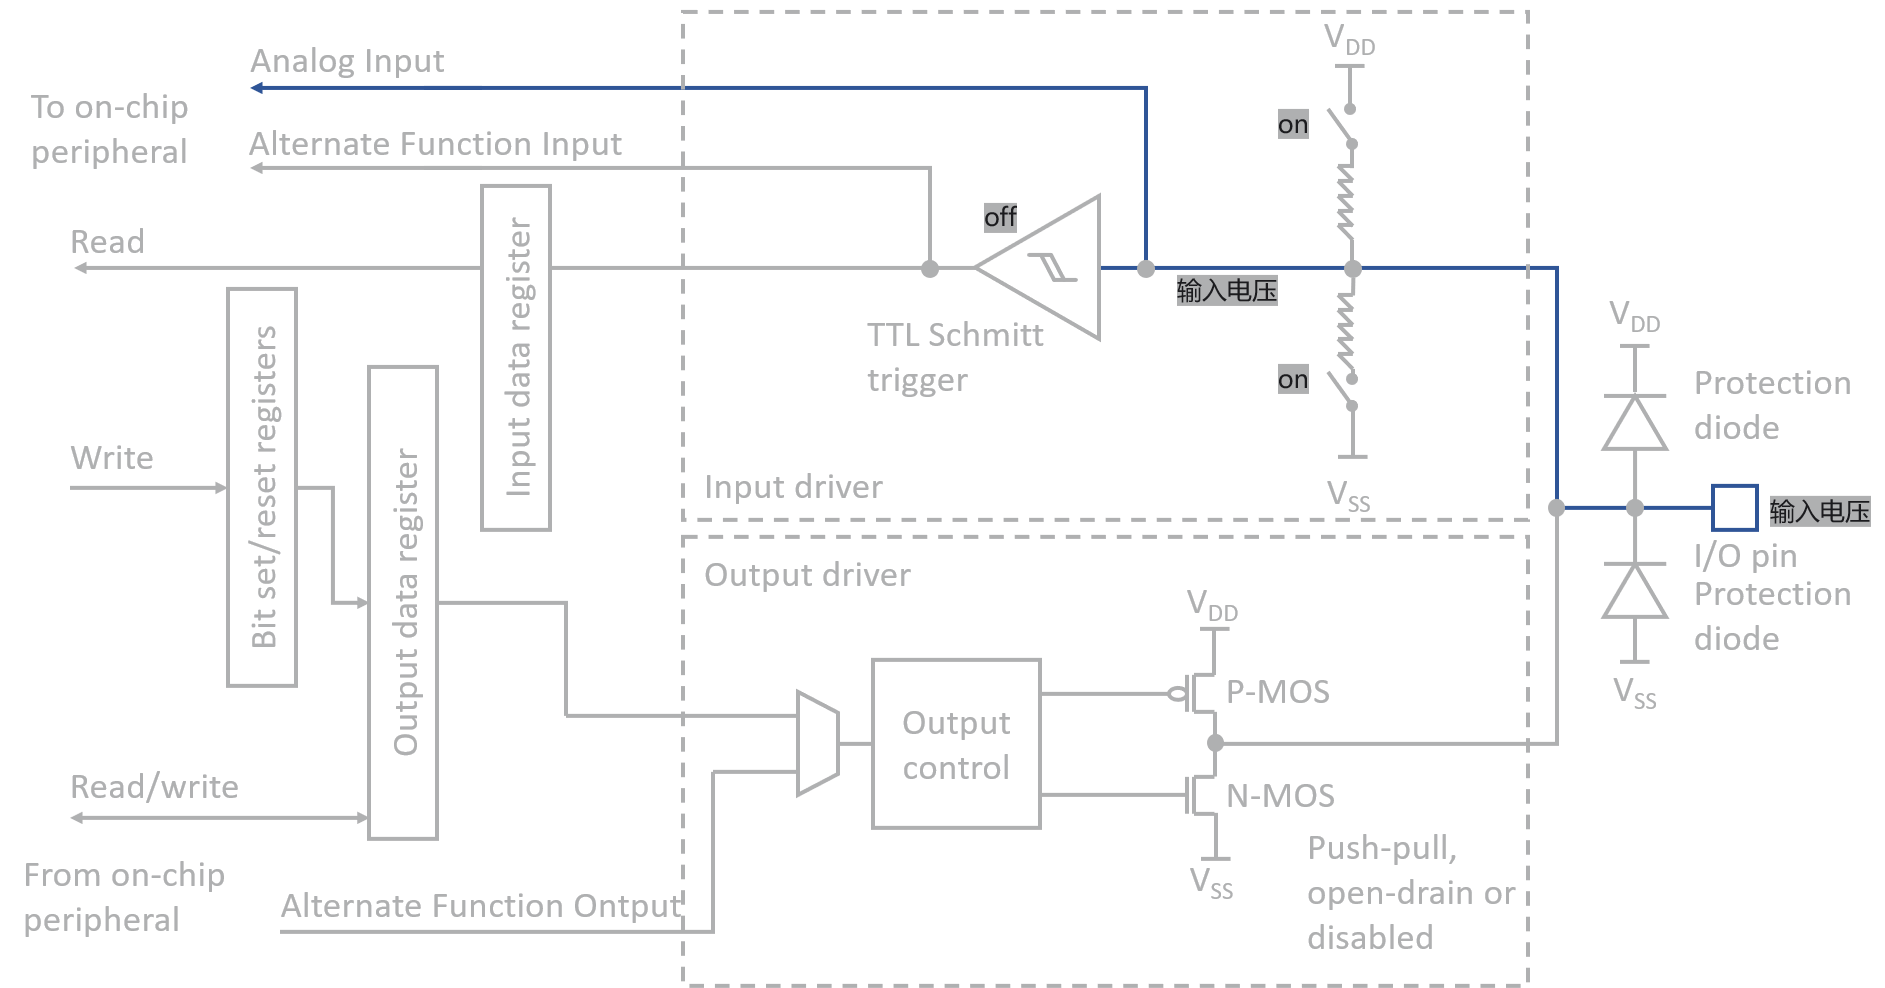
- 芯片内部通过一个物理开关,将引脚从数字输入路径(施密特触发器)上彻底断开。
- 引脚被直接切换到一个高阻抗、高精度的模拟采样电路,并连接到ADC的输入端。
- 结果:外部模拟电压信号可以“安静”地进入ADC,完全不受数字电路的噪声、阈值和逻辑判断的干扰。
这个模式下,CPU无法通过读取“输入数据寄存器”来得到一个数字的0或1,而是必须通过ADC外设来读取一个代表电压值的数字量(如0-4095)。
14.2 为什么需要模拟输入?
保证采样精度:这是最主要的原因。数字电路(尤其是快速翻转的逻辑门)会产生高频开关噪声。如果模拟信号和数字信号在芯片内部靠得太近,这种噪声会耦合到模拟信号中,导致ADC的测量结果严重失真、跳动。断开连接是根本的解决方案。
减少功耗和泄漏:断开与数字电路的连接,也断开了可能存在的泄漏电流路径,使得采样点的阻抗更高,对被测信号的影响更小。
兼容模拟外设:除了ADC,引脚还可以被切换到芯片内部的模拟比较器、运算放大器等其他模拟外设的正/负输入端,这些都要求信号是纯净的模拟形式。
14.3 关键特性总结
| 特性 | 模拟输入 |
|---|---|
| 内部连接 | 直接连接到 ADC 或 模拟比较器 |
| 与数字电路关系 | 完全物理断开(禁用数字输入功能) |
| 引脚状态 | 极高阻抗,纯粹的采样点 |
| 读取方式 | 必须通过 ADC 读取转换后的数字值,不能读取GPIO数据寄存器 |
| 核心应用 | 连接各类模拟传感器(温度、光照、压力、音频)、电位器、电池电压检测等 |
14.4 总结
模拟输入是MCU连接物理世界的桥梁。它通过牺牲所有的数字输入功能,换取了最高的信号采样保真度。当您需要测量一个连续的电压值(而不仅仅是判断高低电平)时,就必须将引脚配置为模拟输入模式。
15. REFERENCES
- STM32 参考手册
- 【STM32入门教程-2024】第5集 关于STM32 GPIO内部的那些事】